2.12.4 2.12.3 2.12.2 2.12.1 2.12 2.11.2 2.11.1 2.11.0.1 2.10.3 1. M/H Series 2. A Series 3. E Series 4. P Series Korean English Chinese Czech Dutch French German Hungarian Italian Japanese Polish Portuguese Spanish

Mozgatás a Világ koordináták referencia koordinátákkal

A robot mozgatásához világ koordináták alapján, kövesse az alábbi lépéseket:


  1. Válassza ki a Mozgatás fület és a Feladat fület.
    image_EN.png

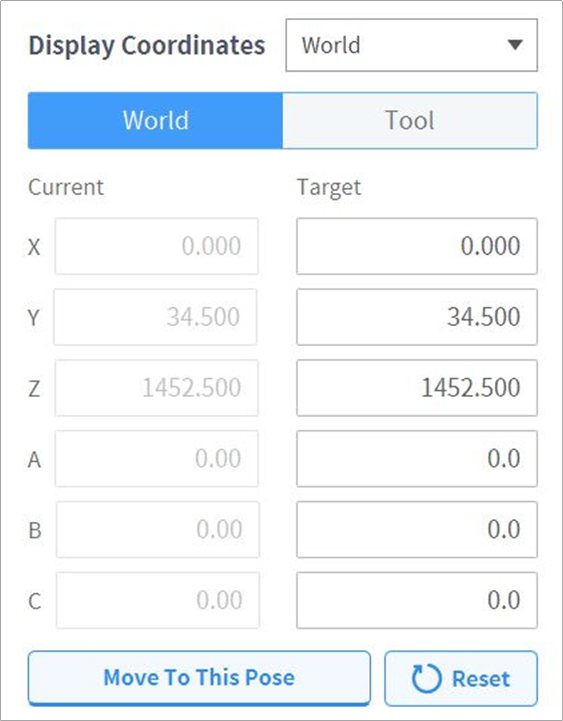
  2. Válassza a Világ beállítást megjelenő koordinátákként, és válassza ki a Világ fület.

  3. Konfigurálja a mozgatandó pózt a világ koordinátákhoz viszonyítva.

  4. Érintse meg és tartsa lenyomva a „Mozgatás a megfelelő pózba” gombot a beállított koordinátához való ugráshoz.