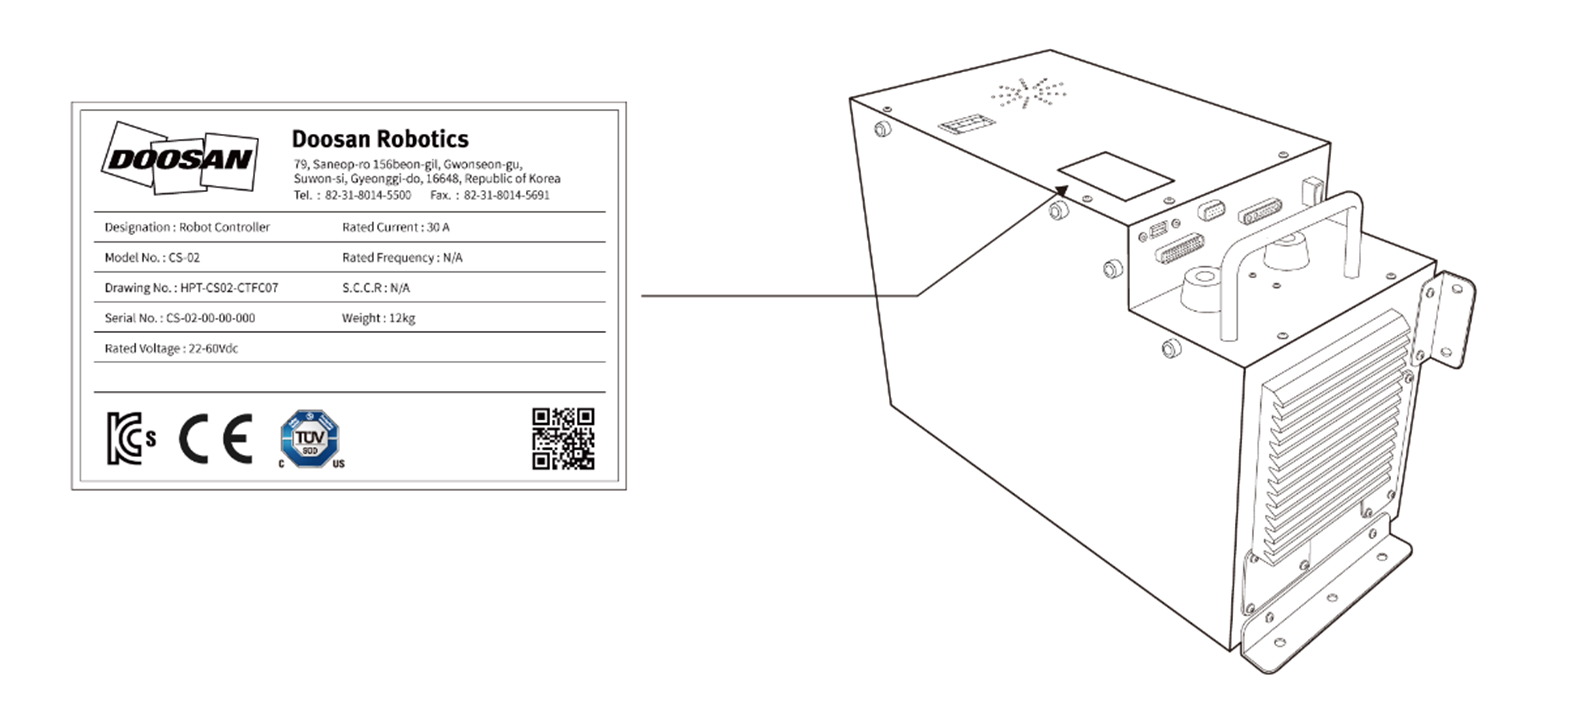
Denominazioni e funzioni
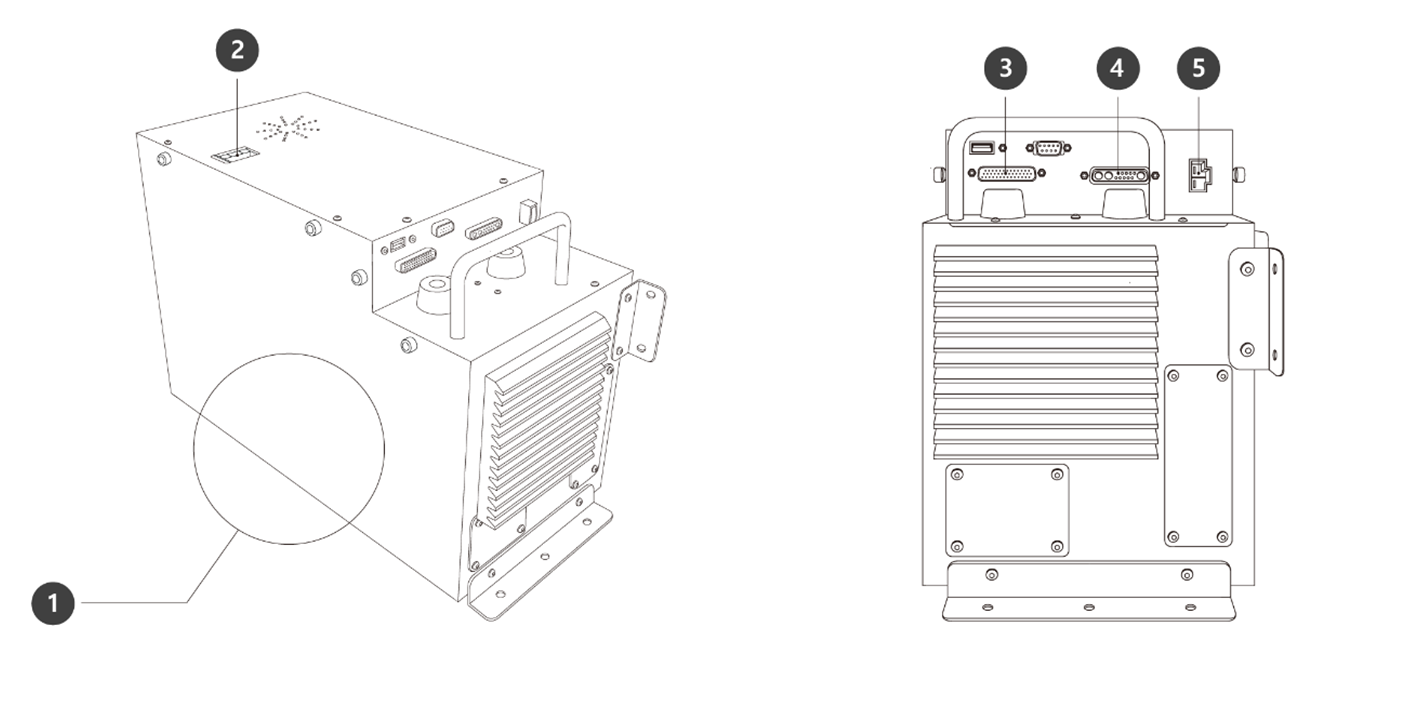
DC Control Box (CS-02)
|
N. |
Nome |
Descrizione |
|
1 |
I/O connection terminal (internal) |
Utilizzato per collegare la centralina di comando o le periferiche. |
|
2 |
Power switch |
Utilizzato per attivare/disattivare (ON/OFF) l'alimentazione di rete alla centralina di comando. |
|
3 |
Teach pendant cable connection terminal |
Utilizzato per collegare il cavo della console portatile alla centralina di comando. |
|
4 |
Robot cable connection terminal |
Utilizzato per collegare il cavo del robot alla centralina di comando. |
|
5 |
Power connection terminal |
Utilizzato per collegare l'alimentazione della centralina di comando. |
Configurazione di sistema
|
N. |
Nome |
Descrizione |
|---|---|---|
|
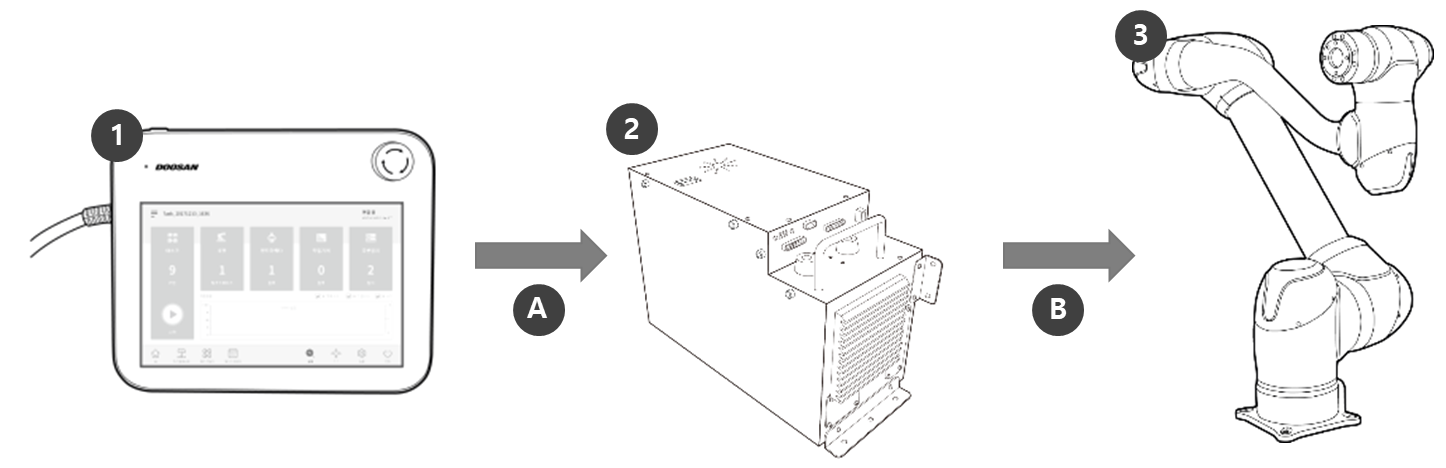
1 |
Console portatile (Teach Pendant) |
Dispositivo che gestisce il sistema nel suo complesso, è in grado di di far apprendere al robot determinate posizioni e consente di configurare le impostazioni relative al manipolatore e alla centralina di comando. |
|
2 |
Centralina di comando |
Controlla i movimenti del robot secondo la posizione o il movimento impostato tramite la console portatile. Presenta diverse porte I/O che consentono il collegamento di varie apparecchiature e dispositivi. |
|
3 |
Manipolatore |
È un robot collaborativo di tipo industriale in grado di svolgere operazioni di trasporto o assemblaggio per mezzo di svariati utensili. |
|
A |
Comando/monitoraggio |
|
|
B |
Alimentazione/rete |
|
Targhetta ed etichetta