2.12.4 2.12.3 2.12.2 2.12.1 2.12 2.11.2 2.11.1 2.11.0.1 2.10.3 1. M/H Series 2. A Series 3. E Series 4. P Series Korean English Chinese Czech Dutch French German Hungarian Italian Japanese Polish Portuguese Spanish

베이스 기준 좌표값을 설정해 이동하기

로봇의 베이스 좌표를 기준으로 로봇을 이동하려면:

  1. 이동 탭을 선택한 후 태스크 탭을 선택하십시오.

    image-20260720-015242.png


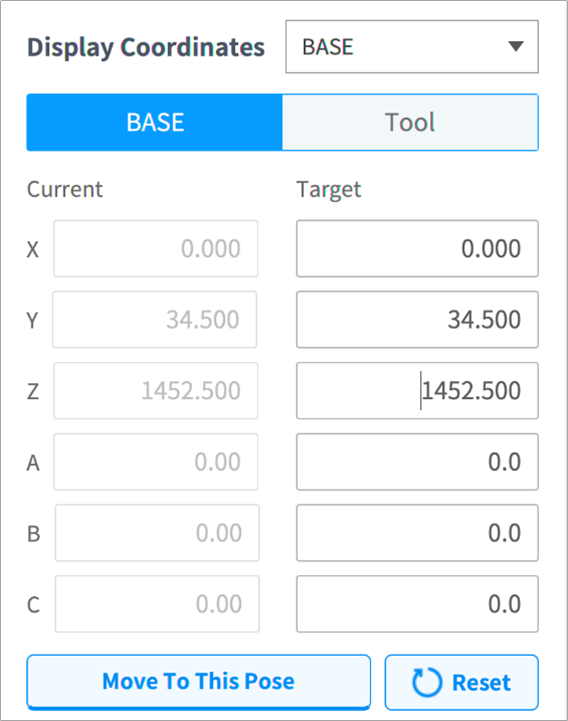
  2. 표시 좌표계를 베이스로 선택 후 베이스 탭을 선택하십시오.

  3. 이동하고자 하는 포즈를 베이스 기준으로 설정하십시오.

  4. 해당 포즈로 이동 버튼을 길게 탭 해 설정한 좌표로 이동하십시오.