
Jedná se o funkci, díky níž robot plynule přechází do dalšího cílového bodu, pokud je splněna specifická podmínka. Přitom se nezastaví, ani když dosáhne cílového bodu (trasový bod) aktuálního pohybového příkazu.
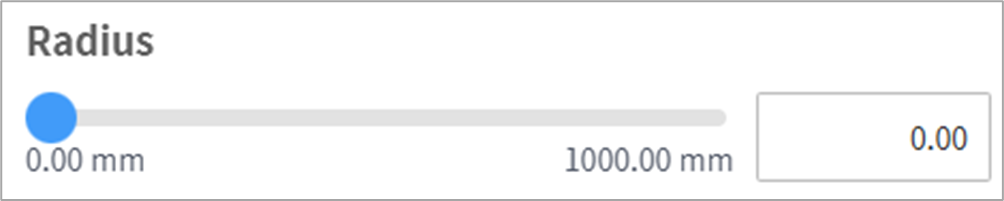
Pokud je poloměr nastaven na hodnotu 0, funkce kombinovaného pohybu se neaktivuje. Pokud robot dosáhne cílového bodu aktuálního příkazu, zastaví se a potom se posune do cílového bodu dalšího pohybového příkazu.
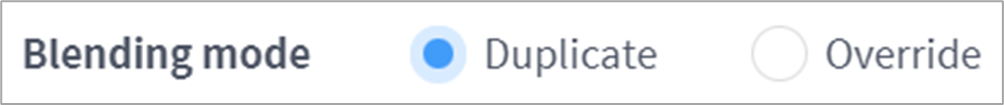
Přesah: Když robot dosáhne nastaveného rádia a vycentruje cílový bod pohybového příkazu, uchová si rychlost aktuálního příkazu a přesune se do cílového bodu dalšího příkazu.
Přepsání: Když robot dosáhne nastaveného rádia a vycentruje cílový bod pohybového příkazu, okamžitě sníží rychlost aktuálního příkazu a přesune se do cílového bodu dalšího příkazu.
-
Pokud je přidána nějaká dovednost nebo je provedeno nastavení TCP v bloku příkazu, který následuje po nastavení poloměru prolnutí, nebo pokud je použita kontrola shody pro kontrolu síly, může během provádění dojít k chybě. Míchací pohyb je však k dispozici, pokud jsou po přidání dovednosti deaktivovány všechny možnosti (přepínací tlačítka) kromě přístupové pozice/zatažené pozice.