2.12.4 2.12.3 2.12.2 2.12.1 2.12 2.11.2 2.11.1 2.11.0.1 2.10.3 1. M/H Series 2. A Series 3. E Series 4. P Series Korean English Chinese Czech Dutch French German Hungarian Italian Japanese Polish Portuguese Spanish

Tlačítko kokpit (pět tlačítek)

Uživatel může změnit pozici robota, zatímco drží stisknuté tlačítko Ručního navádění nebo nastavitelné tlačítko na kokpitu.
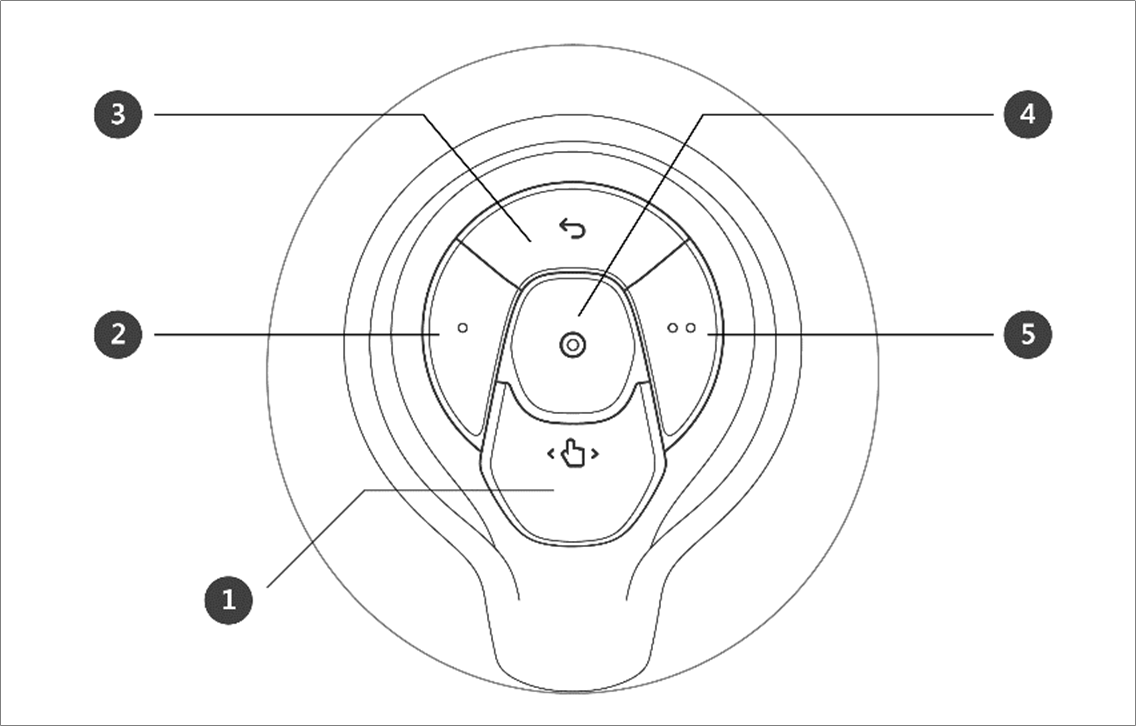
image2021-11-16_10-37-31.png

No.

Položka

Popis

1

Hand-Guiding Button

Toto tlačítko se dá použít k nastavení nebo změně pozice robota.

2,5

Tlačítko uživatelského nastavení

Tímto tlačítkem lze upravit pozici robota jejím zadáním podle stavu zámku odpovídajícího danému režimu.
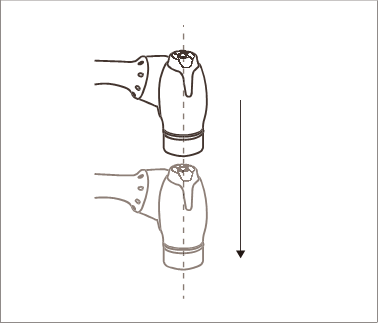
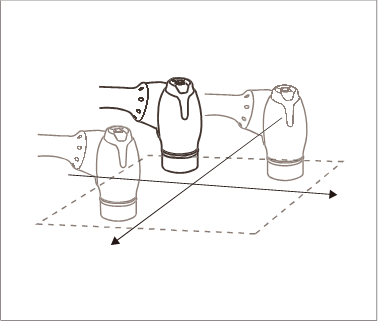
  • Zámek osy: Změní pozici podle osy Z nástrojových souřadnic

image2021-11-16_10-39-46.png
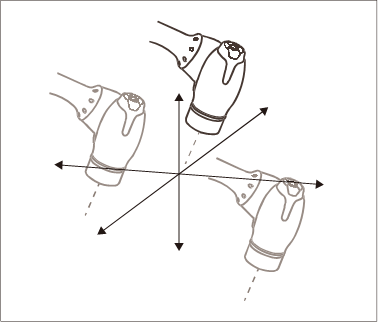
  • Zámek plochy: Změní pozici podle plochy X-Y nástrojových souřadnic

image2021-11-16_10-40-16.png
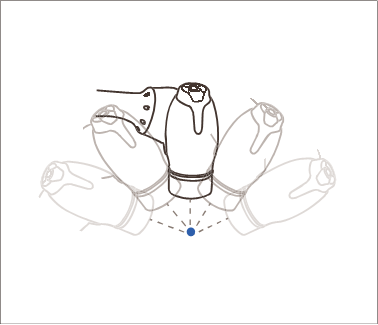
  • Zámek bodu: Změní úhel pouze z referenčního bodu nástrojových souřadnic

image2021-11-16_10-40-47.png
  • Zámek úhlu: Změní polohu pouze pomocí aktuálního uzamčeného úhlu TCP

image2021-11-16_10-41-30.png

Více informací o nastaveních najdete v části „(2.12.2-cs_CZ) Nastavení kokpitu “.

3

Cancel Button

Vymaže poslední uloženou pozici.

4

Save Pose Button

Uloží poslední pozici robota. Další informace najdete v části „(2.12.2-cs_CZ) Nastavení pracovního bodu dovednostního příkazu pomocí kokpitových tlačítek“.