2.12.4 2.12.3 2.12.2 2.12.1 2.12 2.11.2 2.11.1 2.11.0.1 2.10.3 1. M/H Series 2. A Series 3. E Series 4. P Series Korean English Chinese Czech Dutch French German Hungarian Italian Japanese Polish Portuguese Spanish

ジョイント基準で実行する

ロボットのジョイントを基準として角度を調節するには:


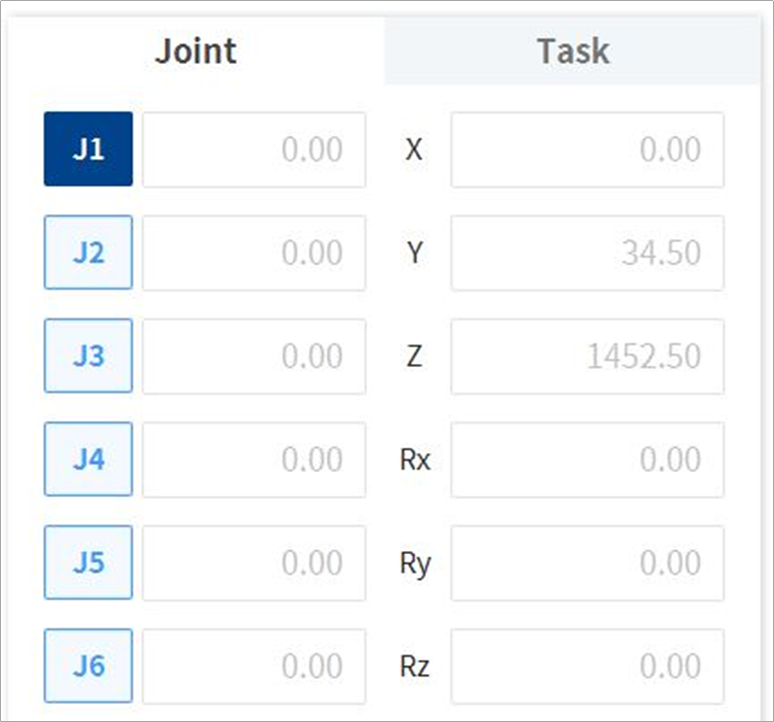
  1. Jog画面でJointタブを選択してください。

  2. 角度を調節する軸(J1~J6)を選択してください。

    image1_EN.png
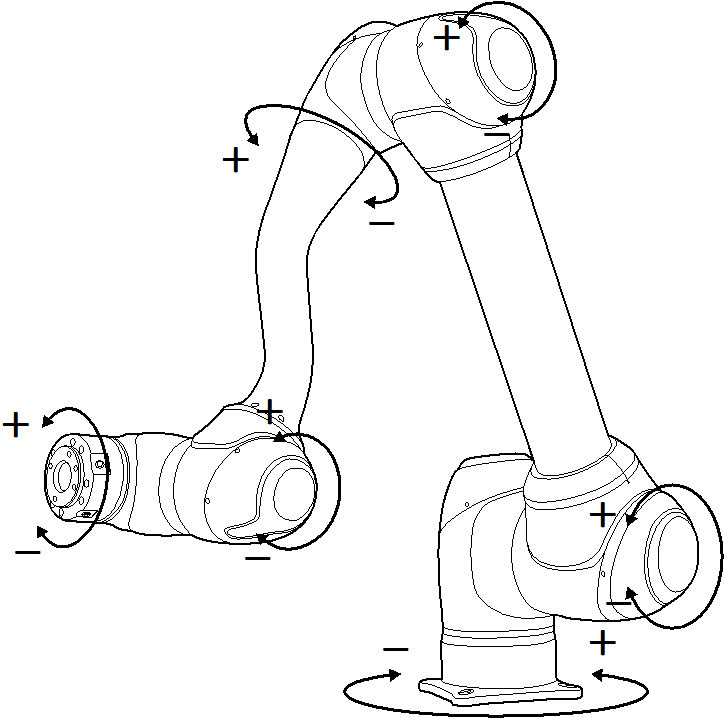
  3. 方向ボタン( image2021-11-16_11-19-12.png , image2021-11-16_11-19-24.png )を長押しして、該当軸の角度を調節してください。
    image2021-11-16_11-19-41.png


メモ

安全地域はバーチャルモードでは適用されません。