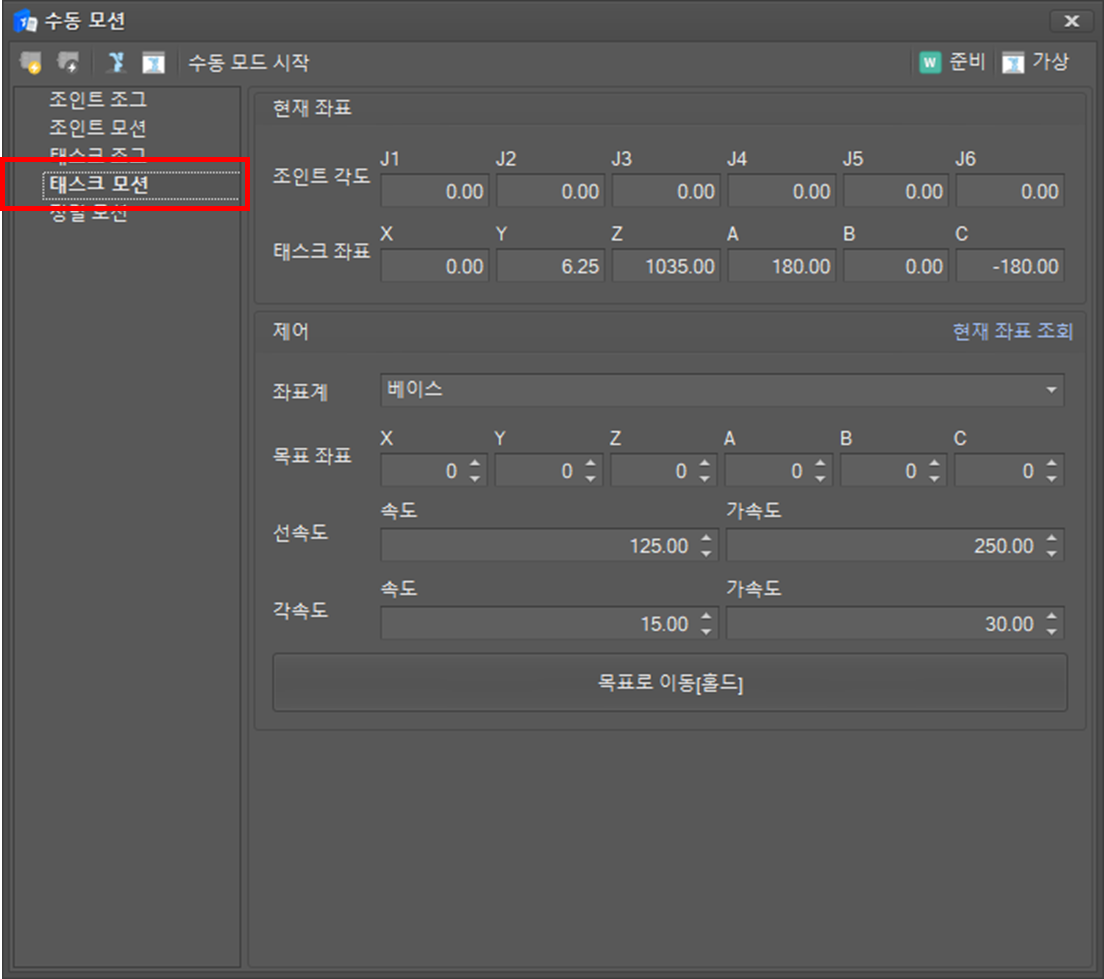
수동 모션 목록에서 태스크 모션을 선택하십시오. 현재 조인트 각도와 TCP 위치가 표시되며 100 밀리세컨드 간격으로 업데이트됩니다.
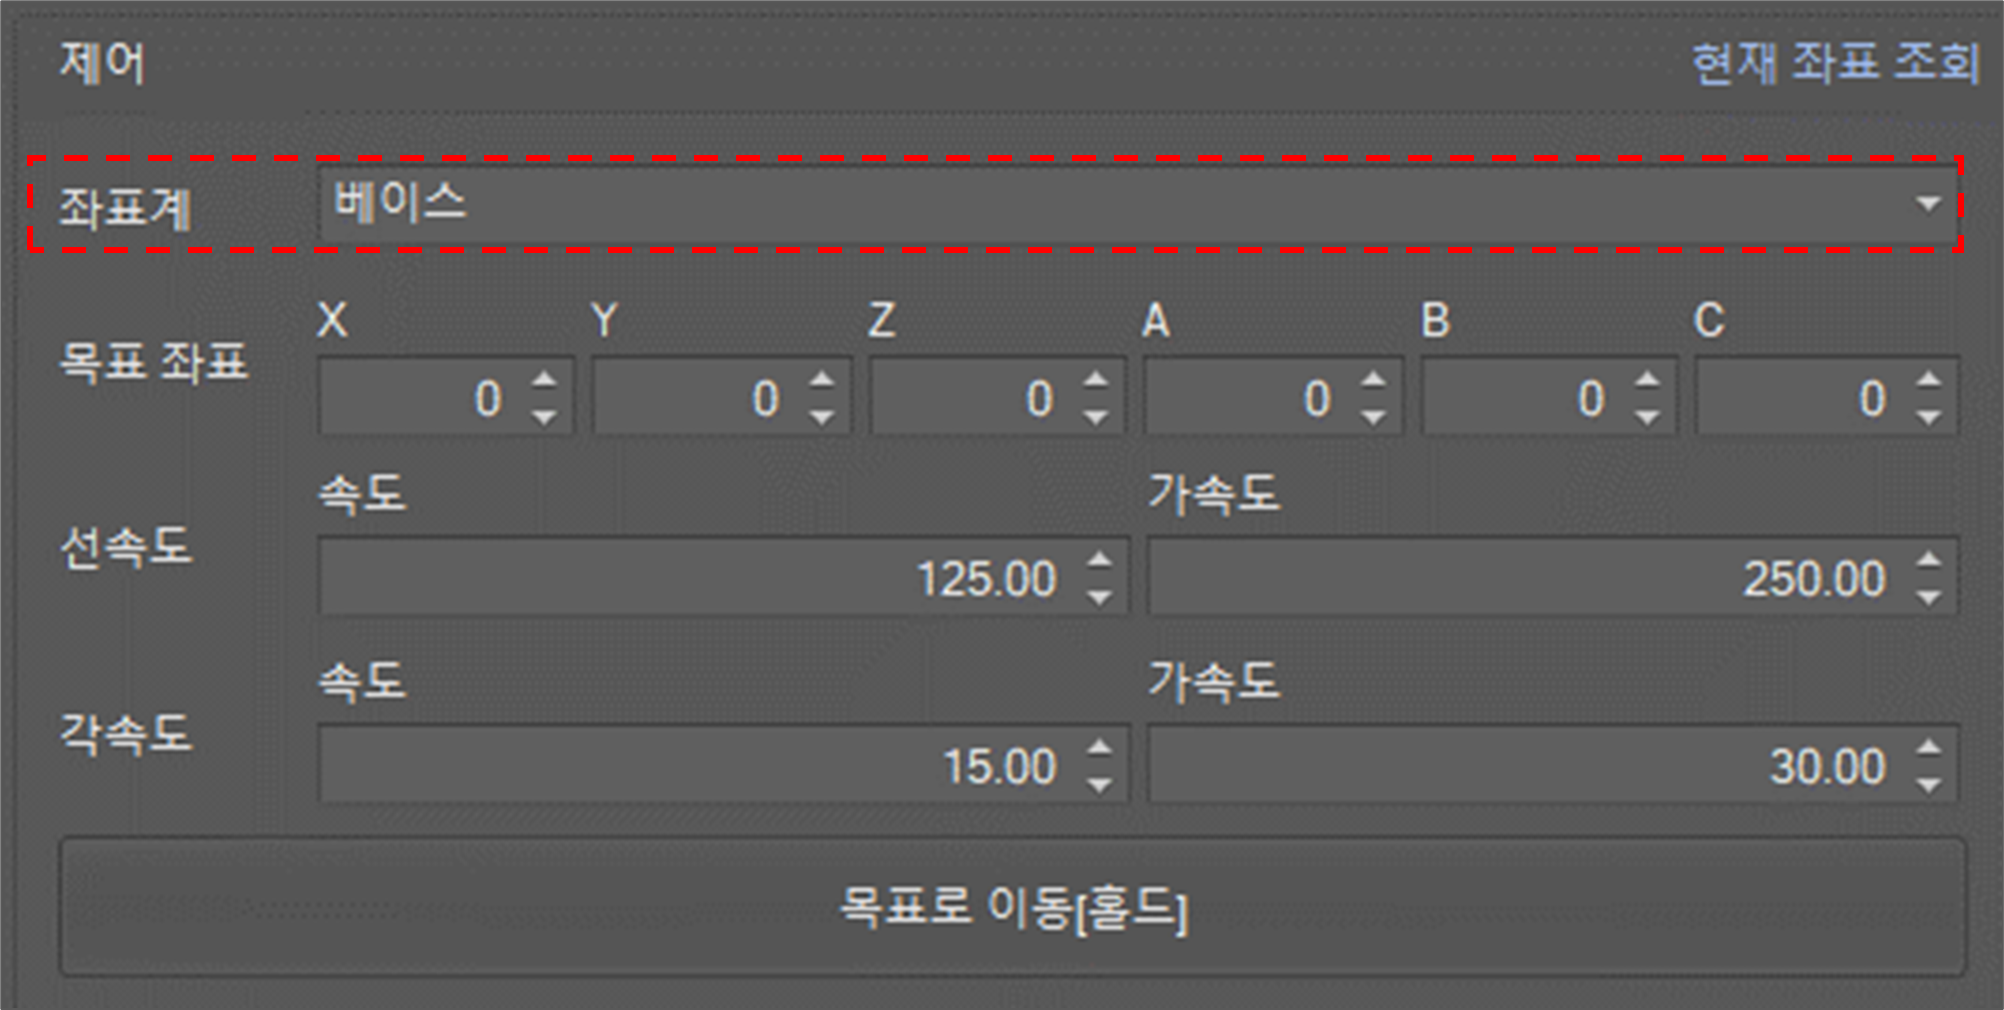
좌표 모드 설정
-
베이스: 대상 위치가 기본 좌표에서의 위치로 해석됩니다.
-
툴: 대상 위치가 툴 좌표에서의 위치로 해석됩니다.
-
월드: 대상 위치가 월드 좌표에서의 위치로 해석됩니다.
-
사용자_좌표계: 대상 위치가 로봇환경설정을 통해 추가한 좌표에서의 위치로 해석됩니다.
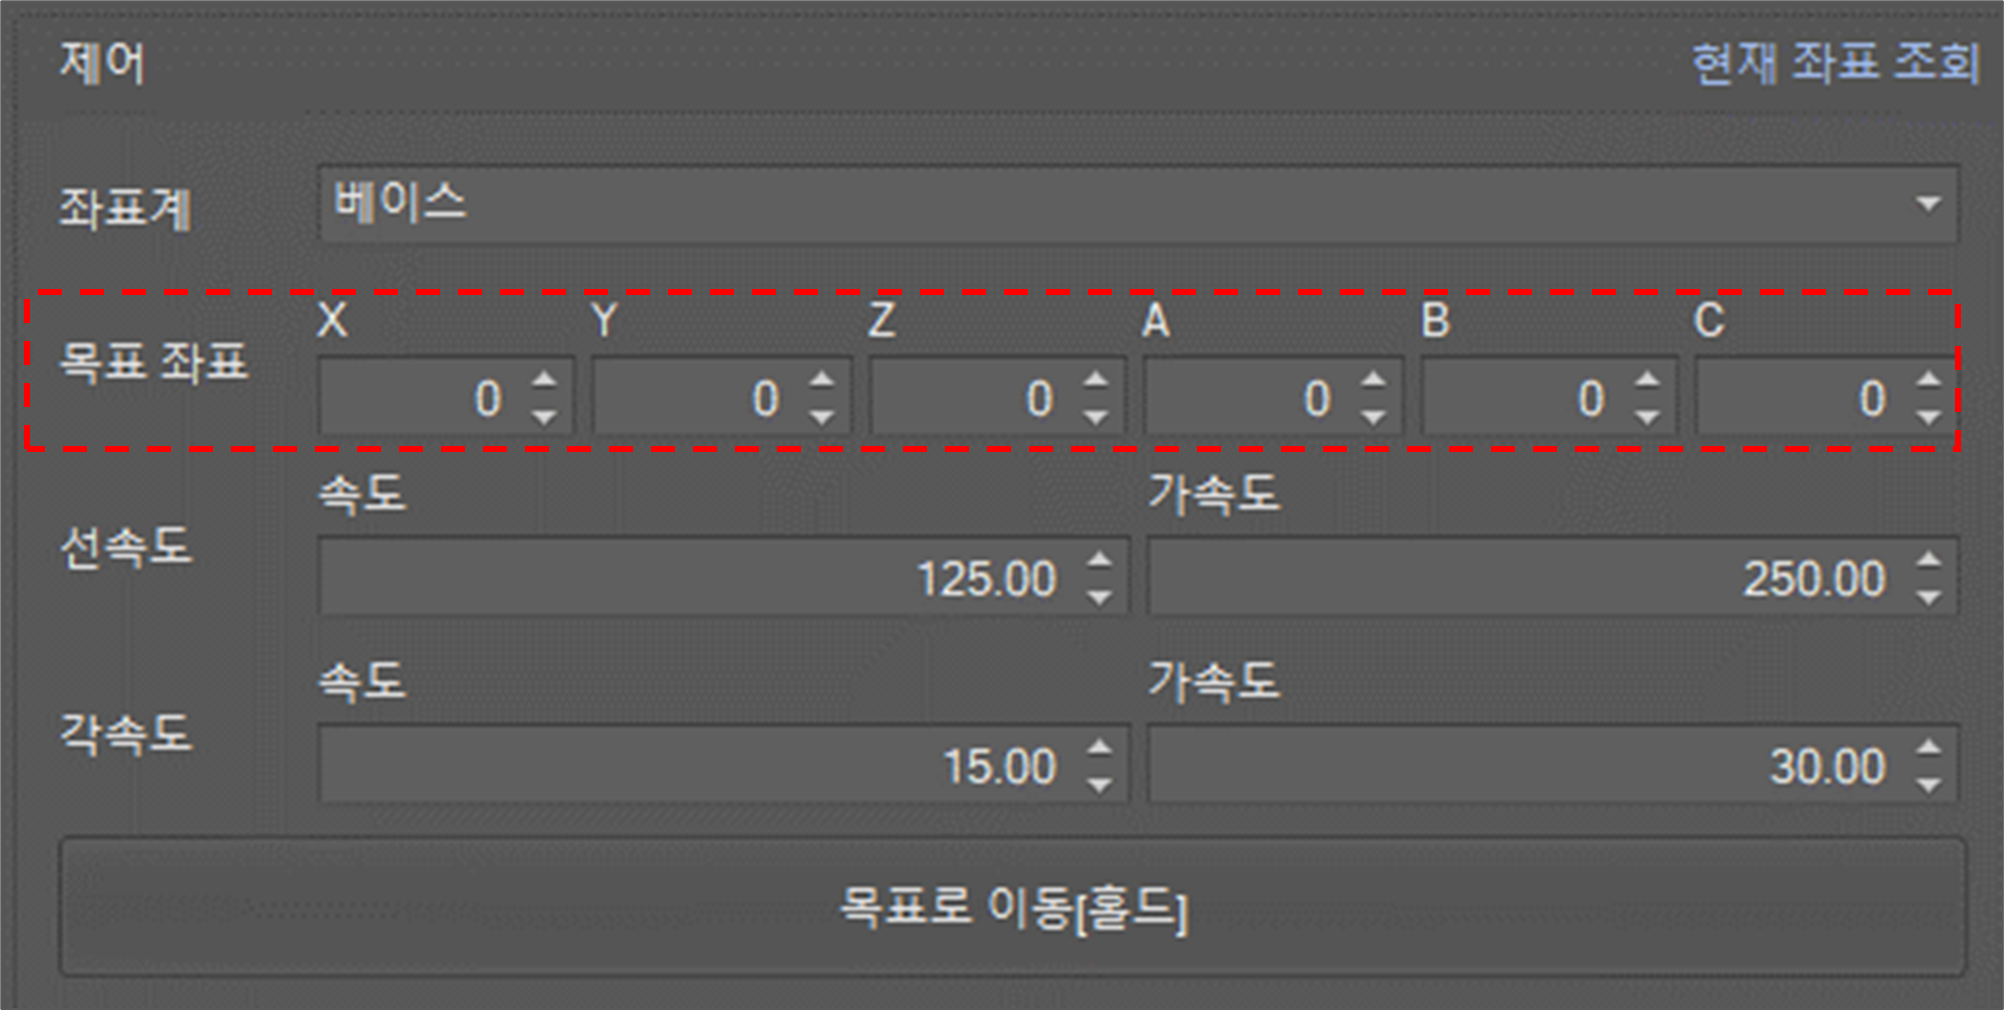
목표 좌표 설정
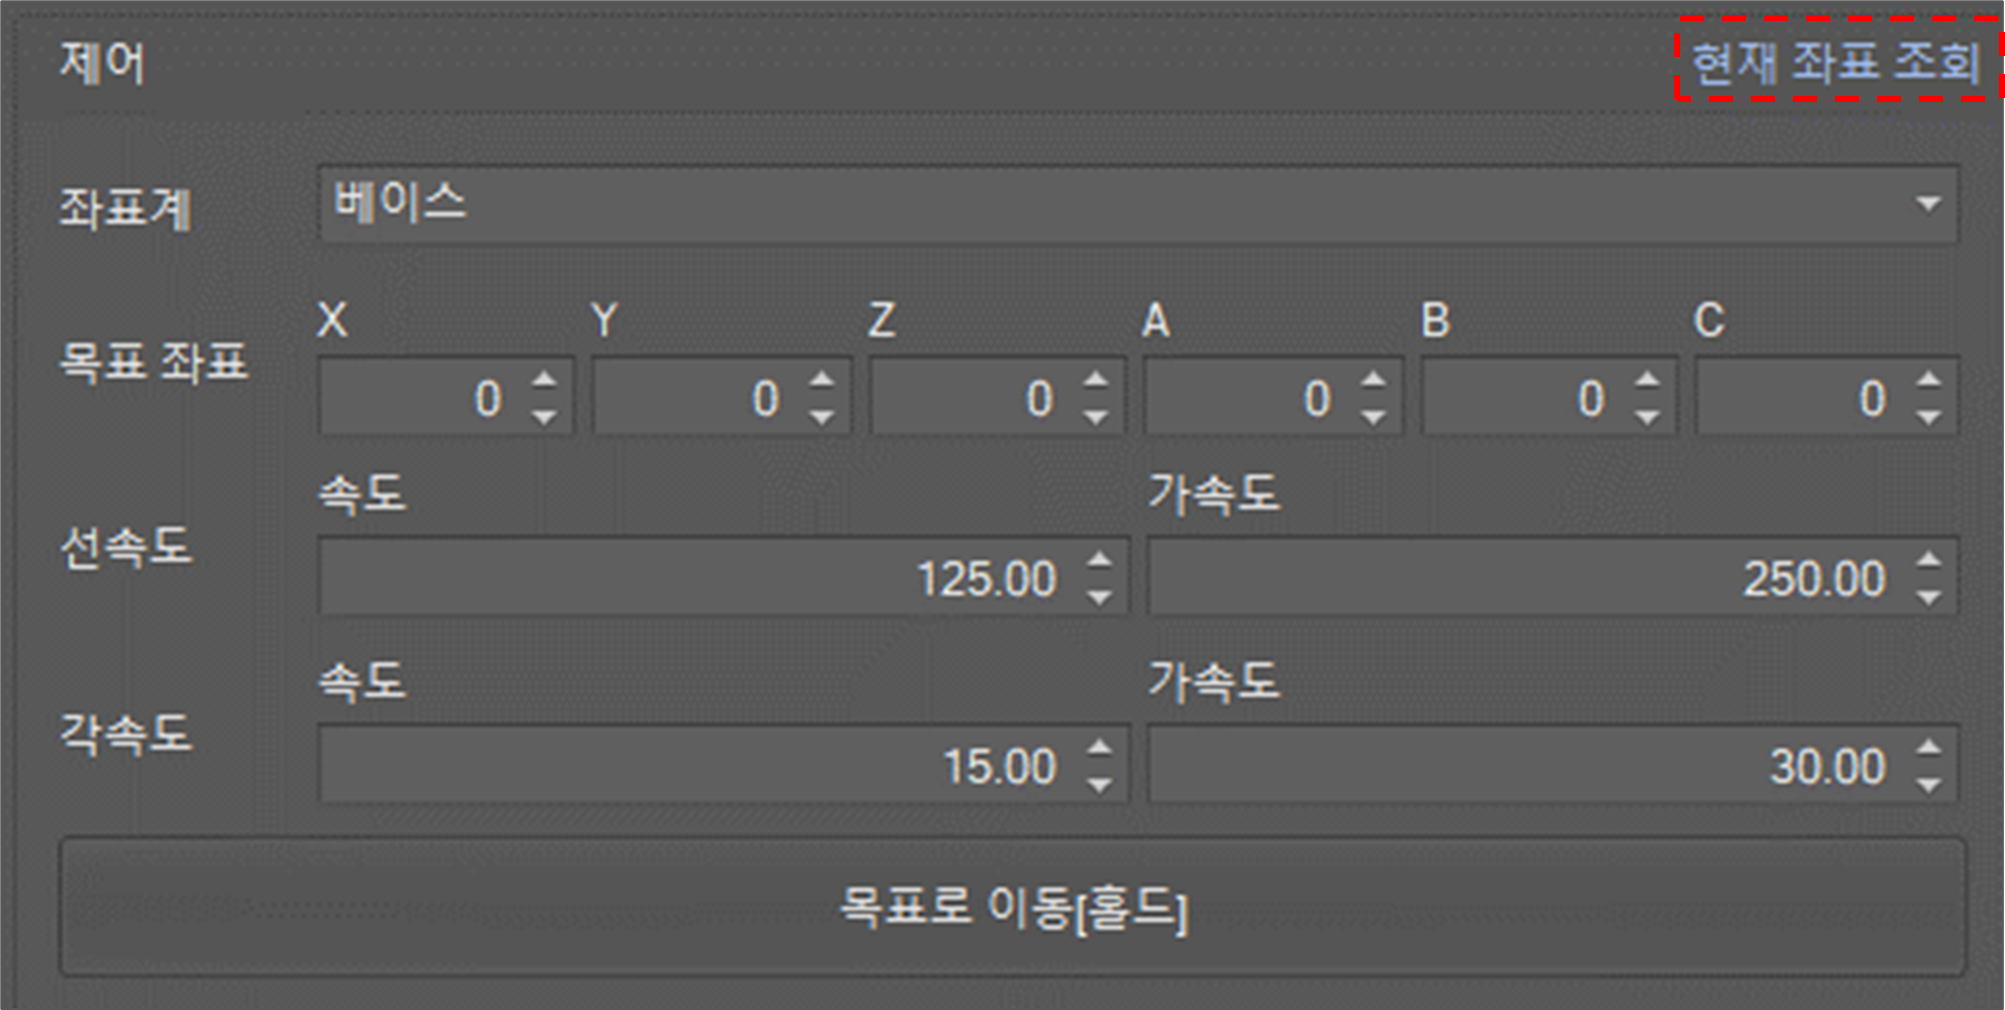
값을 입력하거나 스핀 버튼을 이용해 목표 좌표를 설정하십시오.
현재 목표 좌표를 목표 좌표로 불러오려면 현재 좌표 조회 버튼을 클릭하십시오.
속도 및 가속도 설정
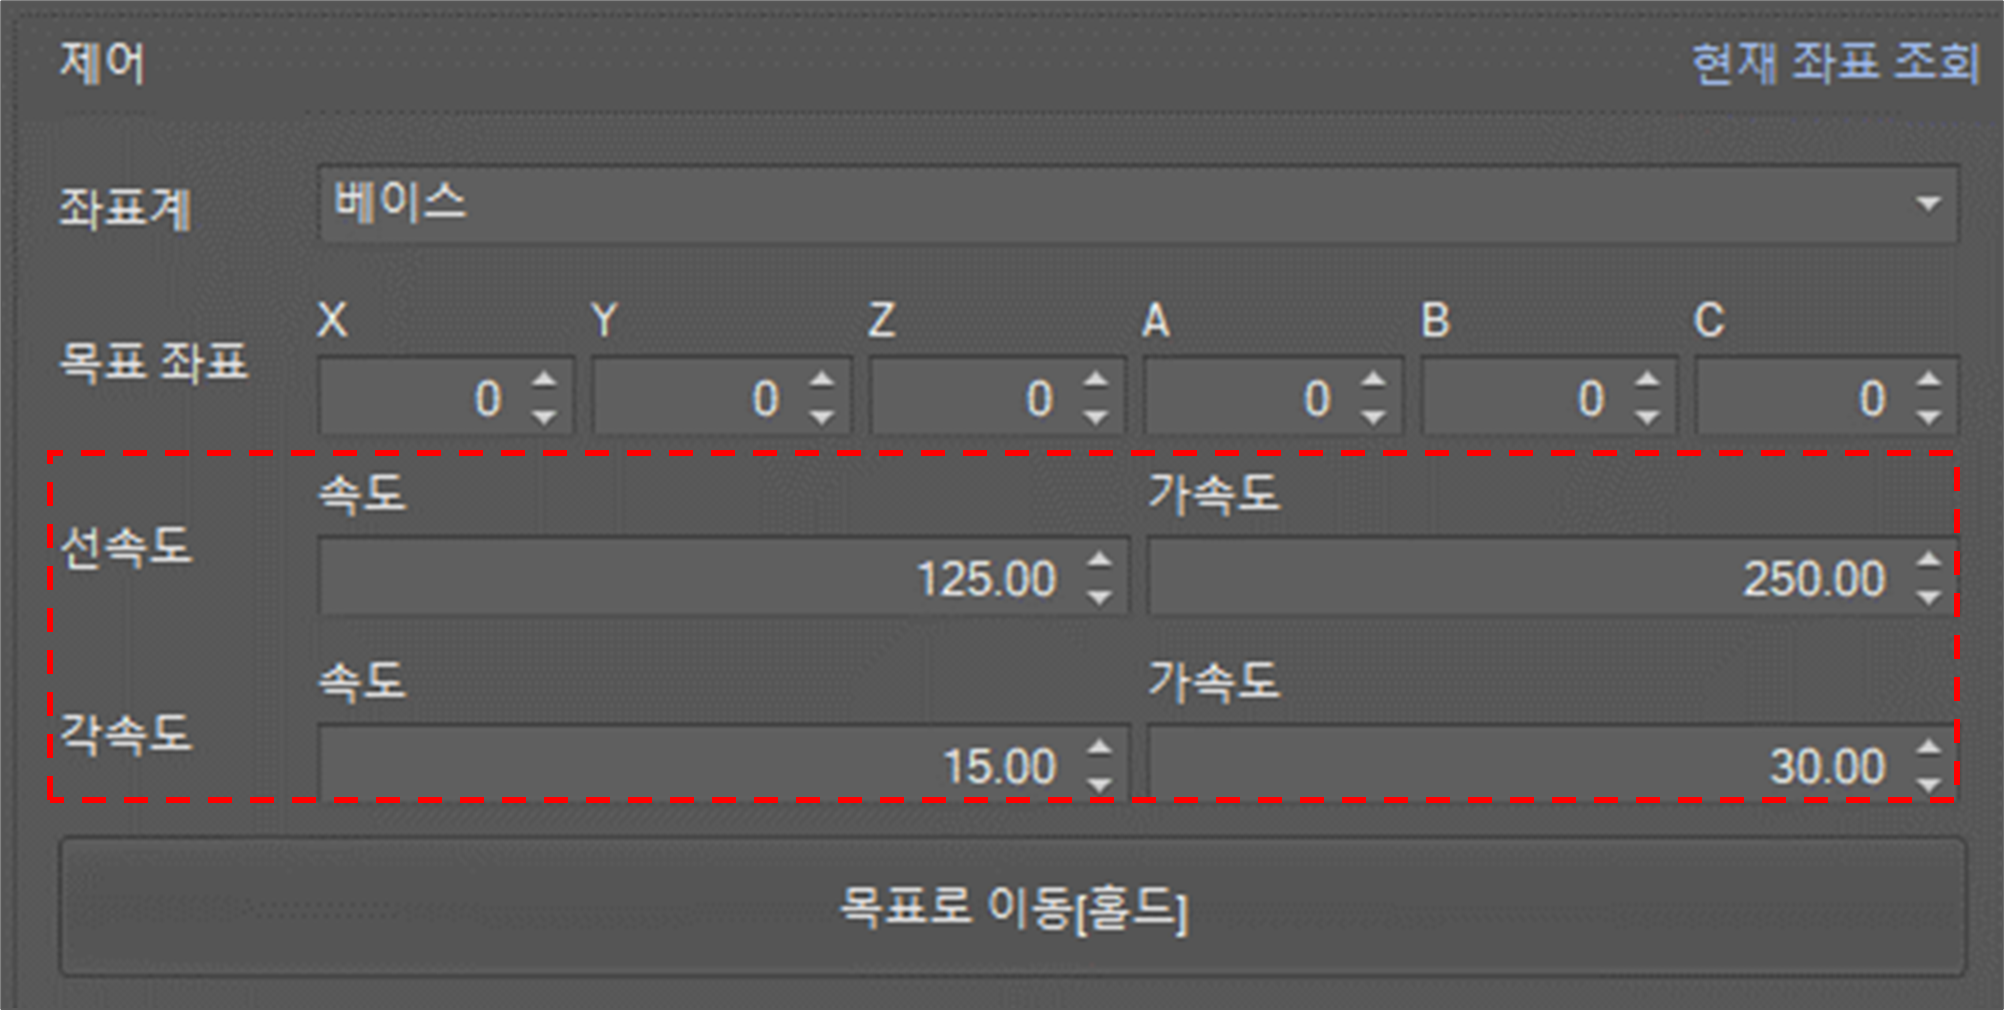
값을 입력하거나 스핀 버튼을 이용해 속도 및 가속도를 설정하십시오. 선 속도(mm/second) 와 각속도(degree/second)는 각각 설정해야 합니다.
동작 시작
목표로 이동 버튼을 클릭하면 로봇은 ‘MoveL’을 통해 목표 위치로 이동합니다. 버튼을 놓으면 로봇은 멈춥니다.