2.12.4 2.12.3 2.12.2 2.12.1 2.12 2.11.2 2.11.1 2.11.0.1 2.10.3 1. M/H Series 2. A Series 3. E Series 4. P Series Korean English Chinese Czech Dutch French German Hungarian Italian Japanese Polish Portuguese Spanish

로봇의 툴을 기준으로 실행하기

로봇의 툴을 기준으로 로봇을 이동하는 방법은 다음과 같습니다.

  1. 조그 화면에서 태스크 탭을 선택하십시오.

  2. 표시 좌표계를 베이스 또는 월드를 선택 후 태스크 좌표계 기준점으로 툴을 설정하십시오.
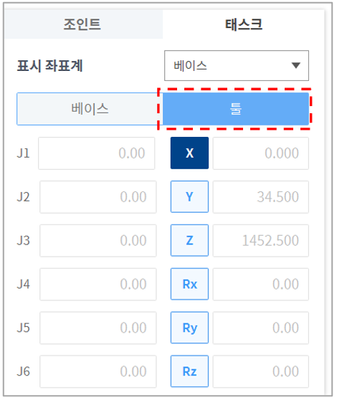
    image-20250702-061252.png


  3. 이동하려는 툴 좌표계를 선택하십시오.

  4. 방향 버튼( image2021-11-17_10-57-49.png , image2021-11-17_10-57-54.png ) 을 길게 눌러 해당 축을 이동하십시오.

    image-20250702-061301.png

알아두기

  • 안전 지역은 가상 모드에서 적용되지 않습니다.

  • Rx, Ry, Rz는 TCP(Tool Center Position) 기준으로 실행됩니다.