2.12.4 2.12.3 2.12.2 2.12.1 2.12 2.11.2 2.11.1 2.11.0.1 2.10.3 1. M/H Series 2. A Series 3. E Series 4. P Series Korean English Chinese Czech Dutch French German Hungarian Italian Japanese Polish Portuguese Spanish

Einstellung für Bewegung mit Winkel

Verfahrensweise zum Bewegen des Roboters mit einem bestimmten Winkel:


  1. Registerkarte Move (Bewegen) und dann die Registerkarte Joint (Gelenk) auswählen.

  2. Zielwert für Winkel des Robotergelenks eingeben.
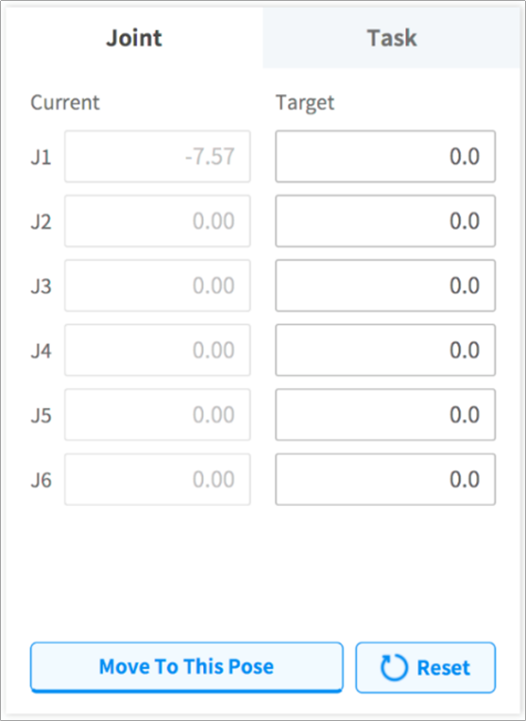
    image1_EN.png

  3. Realen Modus freischalten
    image2_EN.png

  4. Schaltfläche Move to Corresponding Pose (Bewegung zur entsprechenden Stellung) antippen und halten, um den Roboter zum festgelegten Gelenkwinkel zu bewegen.