2.12.4 2.12.3 2.12.2 2.12.1 2.12 2.11.2 2.11.1 2.11.0.1 2.10.3 1. M/H Series 2. A Series 3. E Series 4. P Series Korean English Chinese Czech Dutch French German Hungarian Italian Japanese Polish Portuguese Spanish

Wegpunkteinstellung

Zum Konfigurieren des Wegpunkts eines Befehls wie folgt vorgehen:


  1. Typ (Absolute (Absolut), Relative (Relativ)) der Bezugskoordinate und des Koordinatenwerts auswählen.
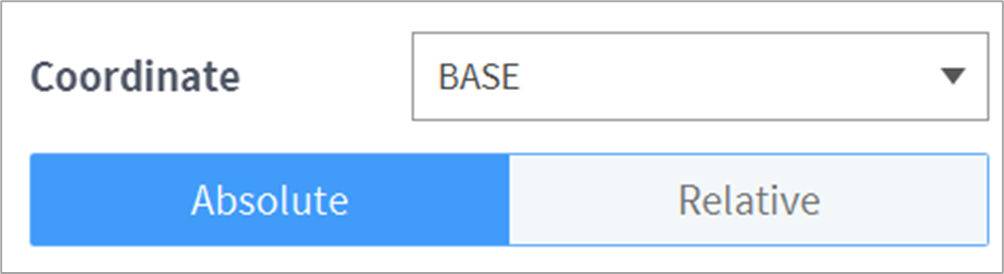
    image1_en.png

  2. Roboter mit der Verfahrfunktion oder durch direktes Einlernen an die gewünschte Position bewegen.

  3. Schaltfläche Save Pose (Stellung speichern) antippen, um die Roboterwerkzeugposition zu speichern.Bei Bedarf mit GlobalVariables oder dem Befehl „Define“ (Definieren) eine Variable definieren.