2.12.4 2.12.3 2.12.2 2.12.1 2.12 2.11.2 2.11.1 2.11.0.1 2.10.3 1. M/H Series 2. A Series 3. E Series 4. P Series Korean English Chinese Czech Dutch French German Hungarian Italian Japanese Polish Portuguese Spanish

Ausführung auf der Grundlage des Roboterwerkzeugs

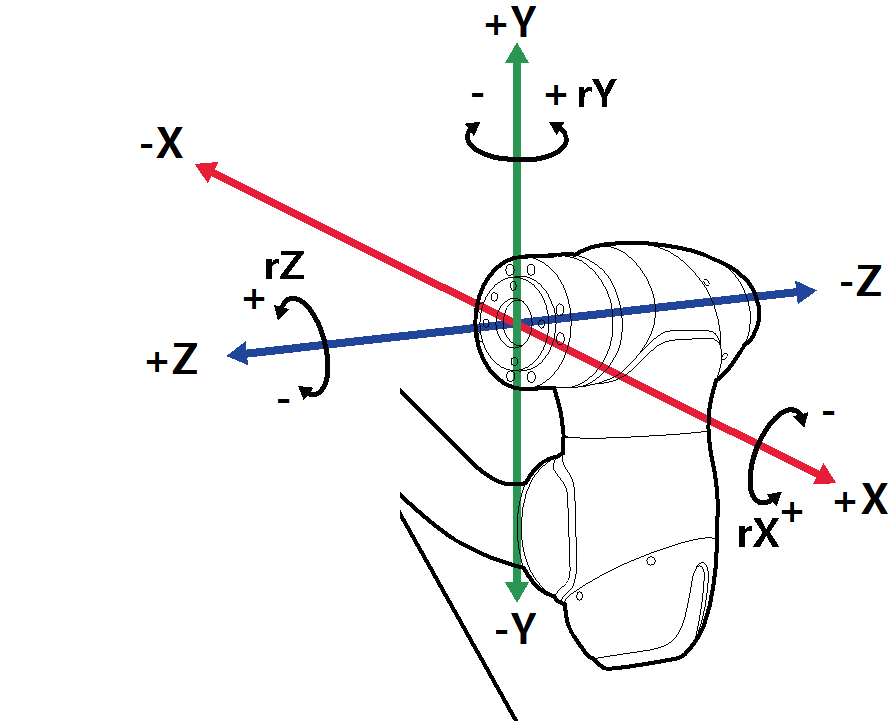
Um den Roboter basierend auf dem Roboterwerkzeug zu bewegen, wie folgt vorgehen:


  1. Registerkarte Task (Aufgabe) im Bildschirm Jog (Verfahren) auswählen.

  2. „Base“ (Basis) oder „World“ als Anzeigekoordinaten auswählen und Tool (Werkzeug) basierend auf dem Bezugspunkt der Aufgabenkoordinaten festlegen.
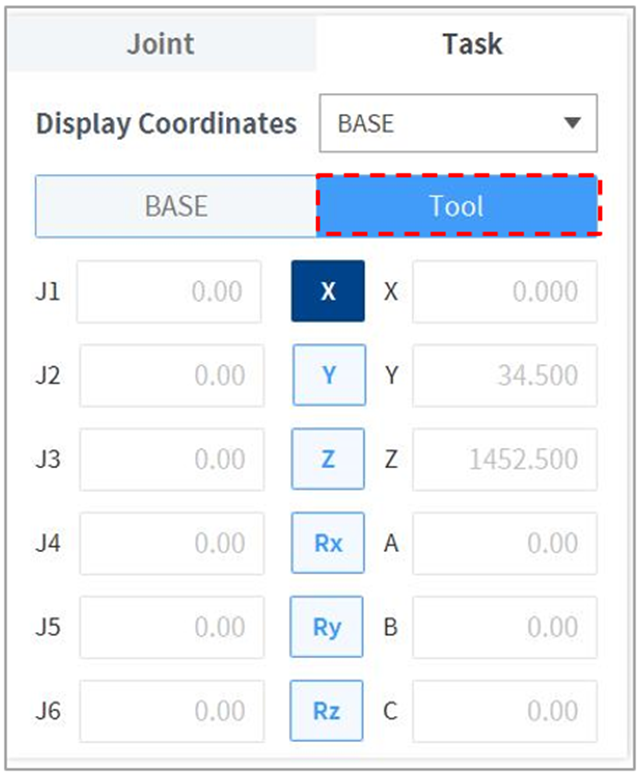
    image_EN.png
  3. Die Werkzeugkoordinaten für die Bewegung auswählen.

  4. Die Richtungstaste ( image2021-11-16_11-24-31.png , image2021-11-16_11-24-37.png ) gedrückt halten, um die entsprechende Achse zu bewegen.
    image2021-11-16_11-24-55.png


Hinweis

  • Im virtuellen Modus findet die Sicherheitszone keine Anwendung.

  • Rx, Ry und Rz werden entsprechend dem TCP (tool center position: Werkzeugreferenzpunkt) ausgeführt.