
作業物のティーチングのために作業物の特定軸方向にTCPを整列する場合に有用な機能です。ポーズを固定してからティーチングを行うには、コクピットボタンを利用した面又は線の固定ダイレクトティーチング機能を利用してください。
ロボットのTCPを目標物を基準として整列するには:
-
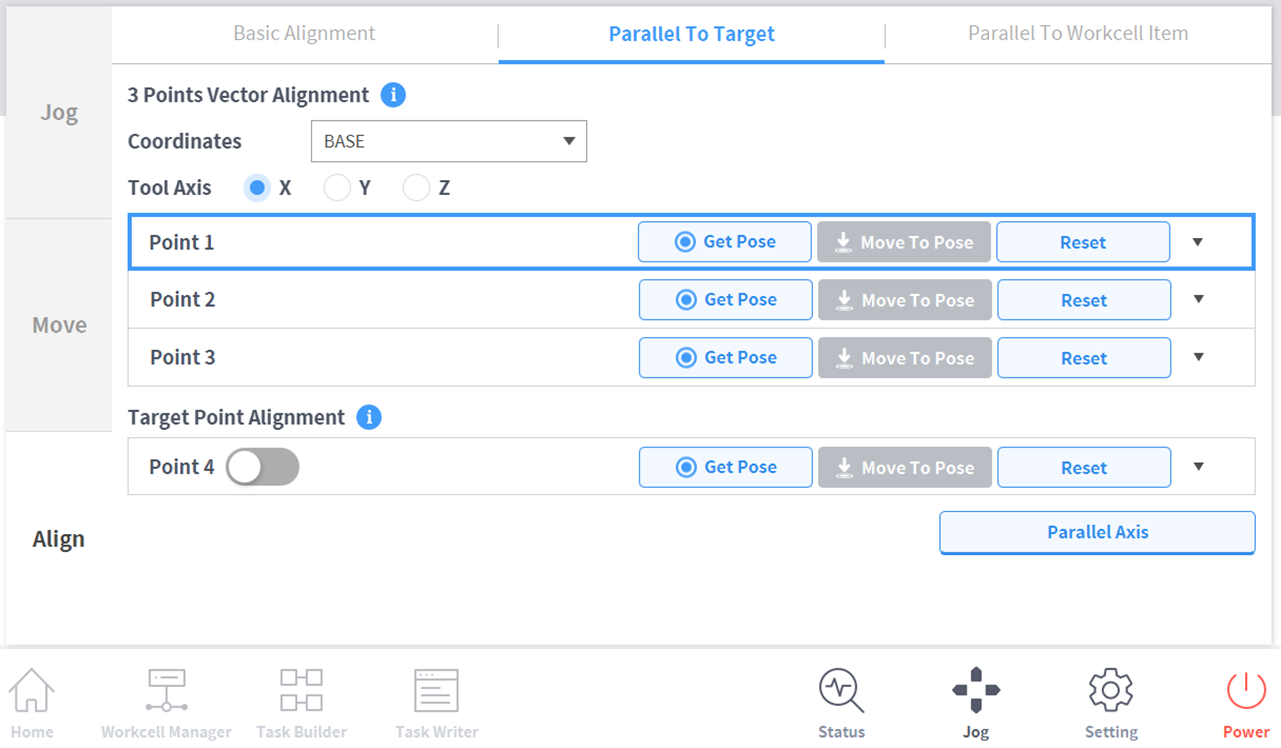
Settingsタブを選択した後、Parallel To Targetタブを選択してください。
-
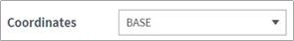
整列しようとする基準座標系を選択してください。
-
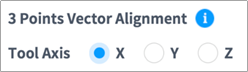
整列しようとするツールの軸を選択してください。
-
ロボットを目標の位置に移動した後、Point 1をタップしてください。
-
Point 1のSave Poseボタンをタップしてください。Point 2、Point 3も同じ方法で設定します。設定が完了したら、3点を基準としてバーチャルベクトル領域が設定されます。
-
(選択事項) TCPの方向と一緒に位置も指定するには、Point 4のtoggleボタンをタップした後、ロボットを目的の位置に移動してからポーズ保存ボタンをタップしてください。
-
Parallel Axisボタンを長押しして、軸を整列してください。目標物を基準として、z軸方向の150 mm上に6軸ヘッドを位置させます。