2.12.4 2.12.3 2.12.2 2.12.1 2.12 2.11.2 2.11.1 2.11.0.1 2.10.3 1. M/H Series 2. A Series 3. E Series 4. P Series Korean English Chinese Czech Dutch French German Hungarian Italian Japanese Polish Portuguese Spanish

ベース軸/ワールド軸基準で整列する

作業対象物がロボットベース/ワールドの軸方向に並んで置かれている場合、作業物をティーチングする前に対象物にTCPを整列できます。ティーチングポーズをベース/ワールド座標軸に並べて設定できるため、容易にティーチングポーズを特定できます。ポーズを固定してからティーチングを行うには、コクピットボタンを利用した面又は線の固定ダイレクトティーチング機能を利用してください。

ロボットのTCPをベース軸を基準として整列するには:

  1. Alignタブを選択した後、Basic Alignmentタブを選択してください。
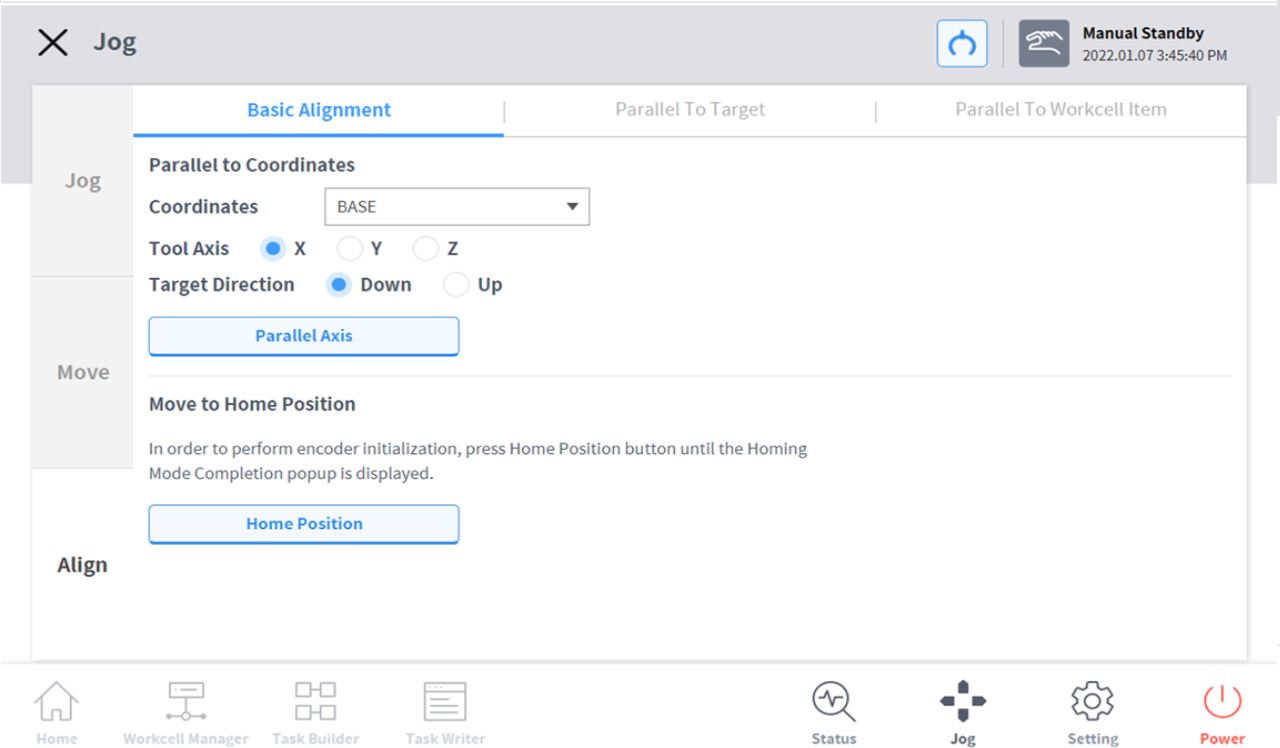
    image1_EN.png

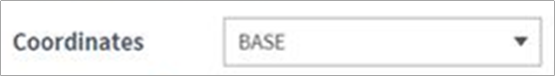
  2. 整列しようとする基準座標系を選択してください。
    image2_EN.png

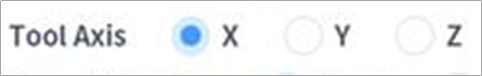
  3. 基準となるツール軸を選択してください。
    image3_EN.png

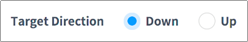
  4. 整列方向を選択してください。
    image4_EN.png

  5. Parallel Axisボタンを長押しして、軸を整列してください。