2.12.4 2.12.3 2.12.2 2.12.1 2.12 2.11.2 2.11.1 2.11.0.1 2.10.3 1. M/H Series 2. A Series 3. E Series 4. P Series Korean English Chinese Czech Dutch French German Hungarian Italian Japanese Polish Portuguese Spanish

Ausführung auf der Grundlage eines Gelenks

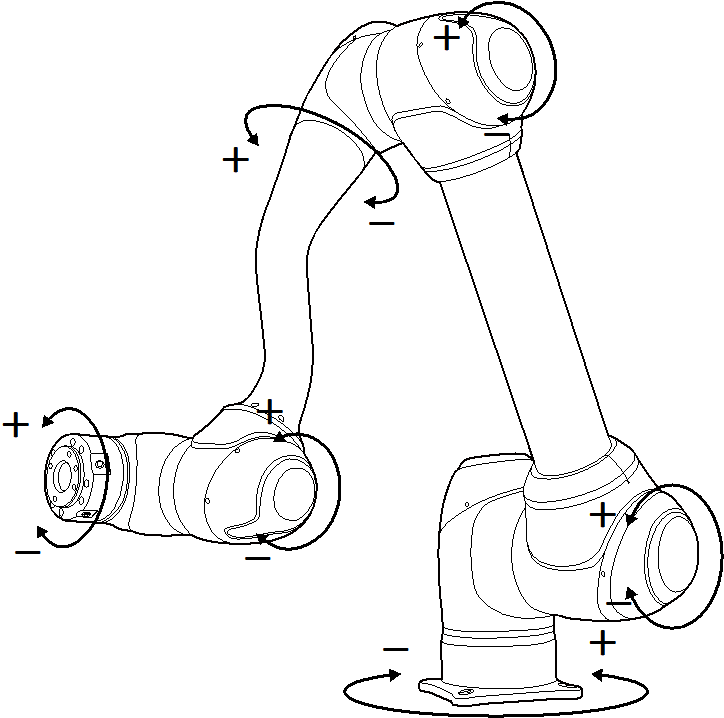
Um den Winkel basierend auf dem Robotergelenk zu bewegen ist, wie folgt vorgehen:


  1. Registerkarte Joint (Gelenk) im Bildschirm Joint (Gelenk) auswählen.

  2. Zum Anpassen des Winkels die Achse (J1-J6) auswählen.
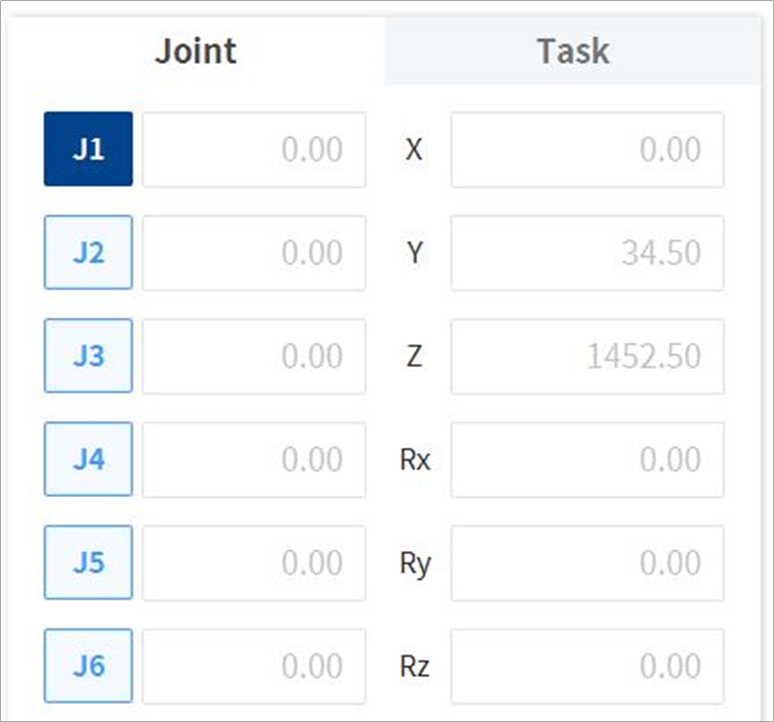
    image1_EN.png
  3. Die Richtungstaste ( image2021-11-16_11-19-12.png , image2021-11-16_11-19-24.png ) gedrückt halten, um den Winkel der entsprechenden Achse zu bewegen.
    image2021-11-16_11-19-41.png


Hinweis

Im virtuellen Modus findet die Sicherheitszone keine Anwendung.