2.12.4 2.12.3 2.12.2 2.12.1 2.12 2.11.2 2.11.1 2.11.0.1 2.10.3 1. M/H Series 2. A Series 3. E Series 4. P Series Korean English Chinese Czech Dutch French German Hungarian Italian Japanese Polish Portuguese Spanish

Útpont beállítása

Parancs útpontjának konfigurálásához kövesse az alábbi lépéseket:


  1. Válassza ki a referencia koordináta típusát (Abszolút, Relatív) és a koordináta értékét.
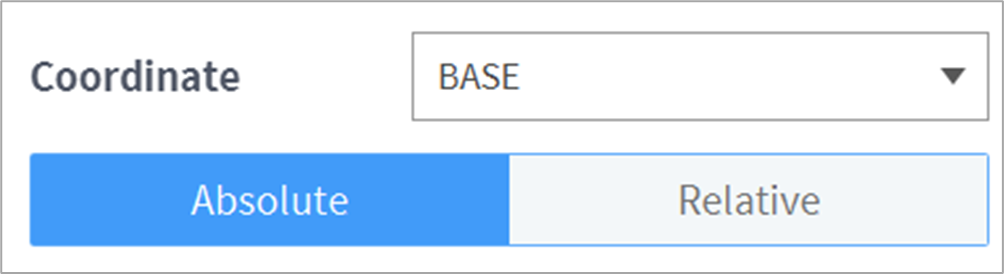
    image1_en.png

  2. Vagy használja a léptetés funkciót, vagy közvetlen tanítással vigye a robotot a kívánt pozícióba.

  3. Érintse meg a Póz mentése gombot a robot szerszám pozíciójának mentéséhez.Ha szükséges, definiáljon változót a GlobalVariables vagy a Define paranccsal.