2.12.4 2.12.3 2.12.2 2.12.1 2.12 2.11.2 2.11.1 2.11.0.1 2.10.3 1. M/H Series 2. A Series 3. E Series 4. P Series Korean English Chinese Czech Dutch French German Hungarian Italian Japanese Polish Portuguese Spanish

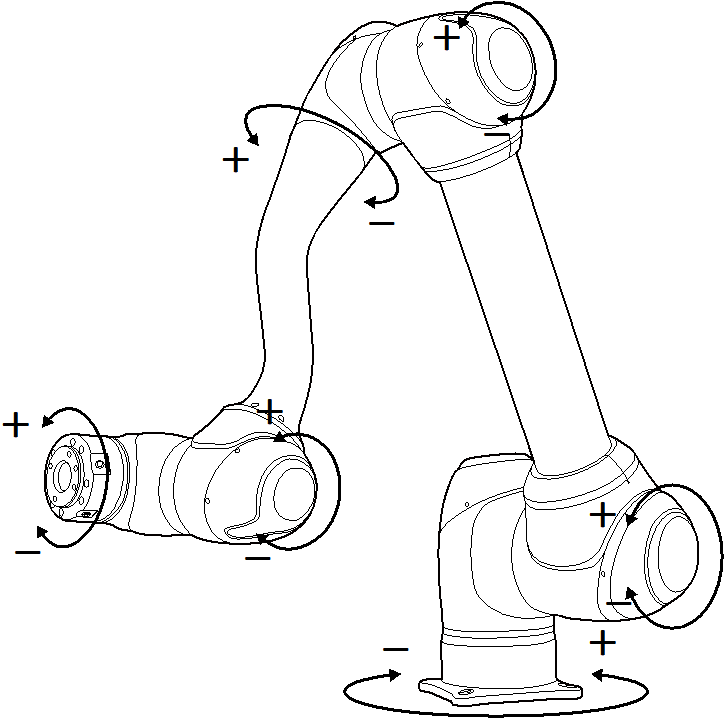
Esecuzione basata sul giunto

Per regolare l'angolazione in base al giunto del robot, procedere come indicato:

  1. Selezionare la scheda Joint e la schermata Joint.

  2. Selezionare l'asse (J1-J6) per regolare l'angolazione.
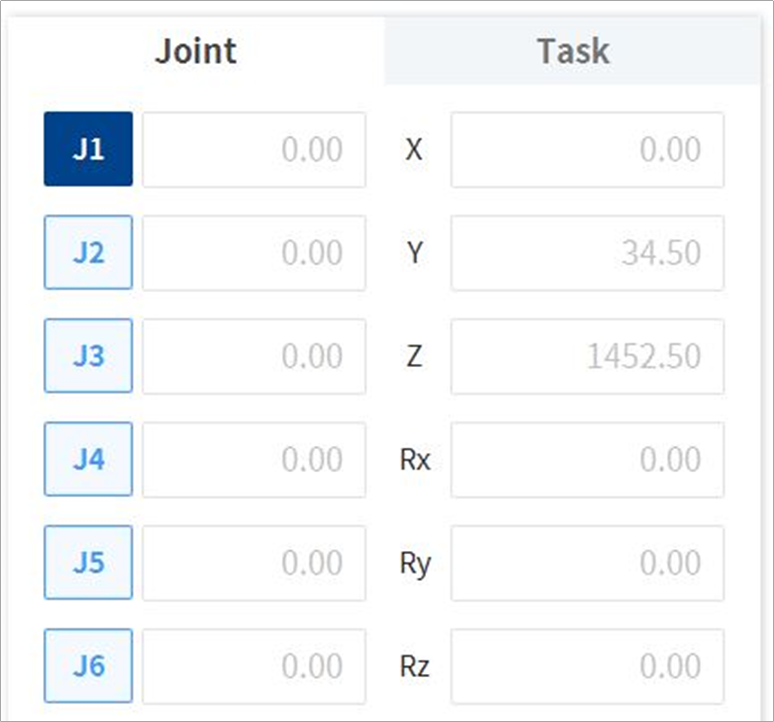
    image1_EN.png
  3. Premere senza rilasciare il pulsante di direzione ( image2021-11-16_11-19-12.png , image2021-11-16_11-19-24.png ) per regolare l'angolazione dell'asse corrispondente.
    image2021-11-16_11-19-41.png


Nota

Le aree di sicurezza non vengono applicate in modalità virtuale.