命令語のウェイポイント(waypoint)を設定するには:
-
基準座標系と座標値のタイプ(Absolute、Relative)を選択します。
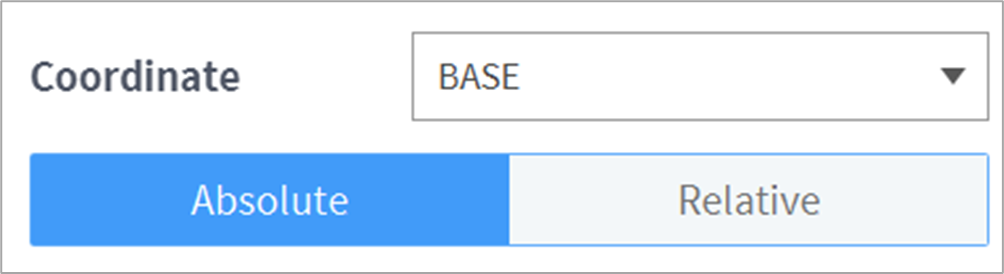
-
ジョグ機能を利用するかダイレクトティーチングして、設定する位置にロボットを移動させます。
-
Save Poseボタンをタップして、ロボットツールの位置を保存してください。必要な場合、GlobalVariablesやDefine命令語で定義しておいた変数を指定できます。

命令語のウェイポイント(waypoint)を設定するには:
基準座標系と座標値のタイプ(Absolute、Relative)を選択します。
ジョグ機能を利用するかダイレクトティーチングして、設定する位置にロボットを移動させます。
Save Poseボタンをタップして、ロボットツールの位置を保存してください。必要な場合、GlobalVariablesやDefine命令語で定義しておいた変数を指定できます。