
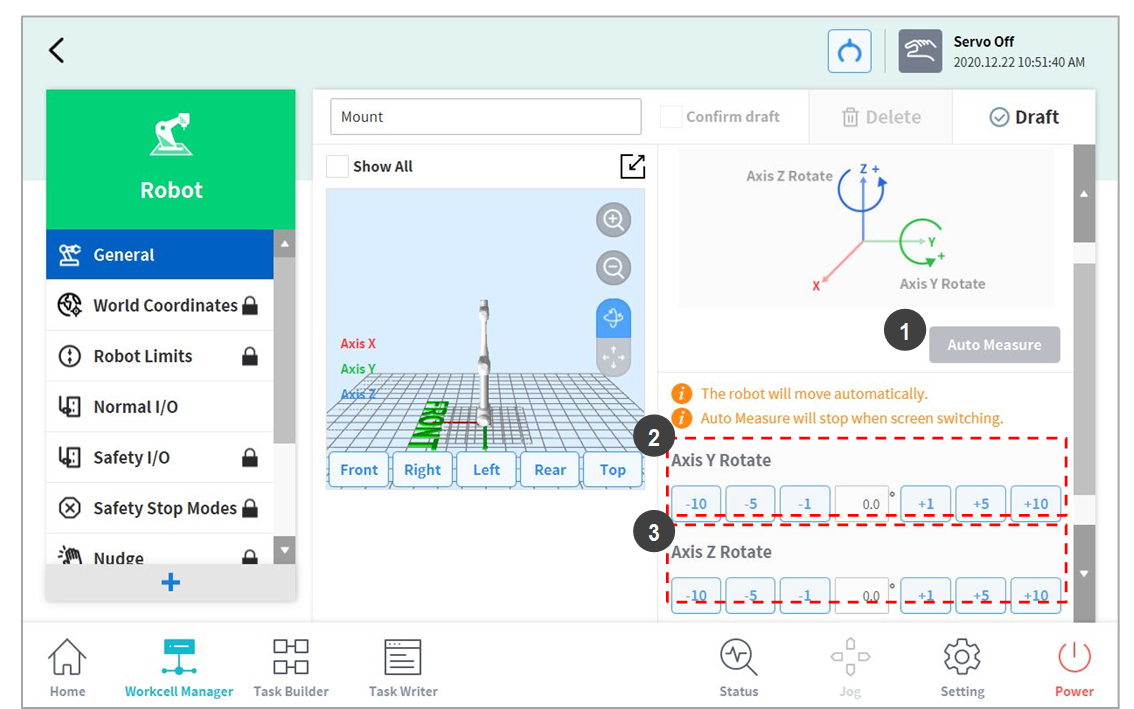
Robota można instalować pod dowolnym kątem. Aby skonfigurować pozycję montażu robota, należy dotknąć przycisku 
|
Lp |
Element |
Opis |
|---|---|---|
|
1 |
Auto Calculate |
Automatycznie oblicza kąt montażu robota. |
|
2 |
Y-axis Rotation Setting |
Wprowadź kąt osi Y robota podczas montażu. |
|
3 |
Z-axis Rotation Setting |
Wprowadź kąt osi Z robota podczas montażu. |
Dotknąć przycisku Auto Calculate, aby automatycznie obliczyć wartość. Operator może użyć funkcji Auto Calculate do pozycji montażu, jeśli podstawa robota jest nachylona o ponad 5 stopni względem podłoża. Funkcja Auto Calculate służąca do obliczania pozycji montażu robota umożliwia łatwą konfigurację pozycji instalacyjnej wymaganą przez bezpośrednie uczenie, funkcje Force Control (sterowania siłowego) i Compliance Control (sterowania podatnego) bez wprowadzania dokładnych wartości kątów instalacji, jednak dokładność automatycznie obliczonej bezwzględnej pozycji robota może być niższa od dokładnie zmierzonych wartości.