2.12.4 2.12.3 2.12.2 2.12.1 2.12 2.11.2 2.11.1 2.11.0.1 2.10.3 1. M/H Series 2. A Series 3. E Series 4. P Series Korean English Chinese Czech Dutch French German Hungarian Italian Japanese Polish Portuguese Spanish

Provedení pode nástroje robota

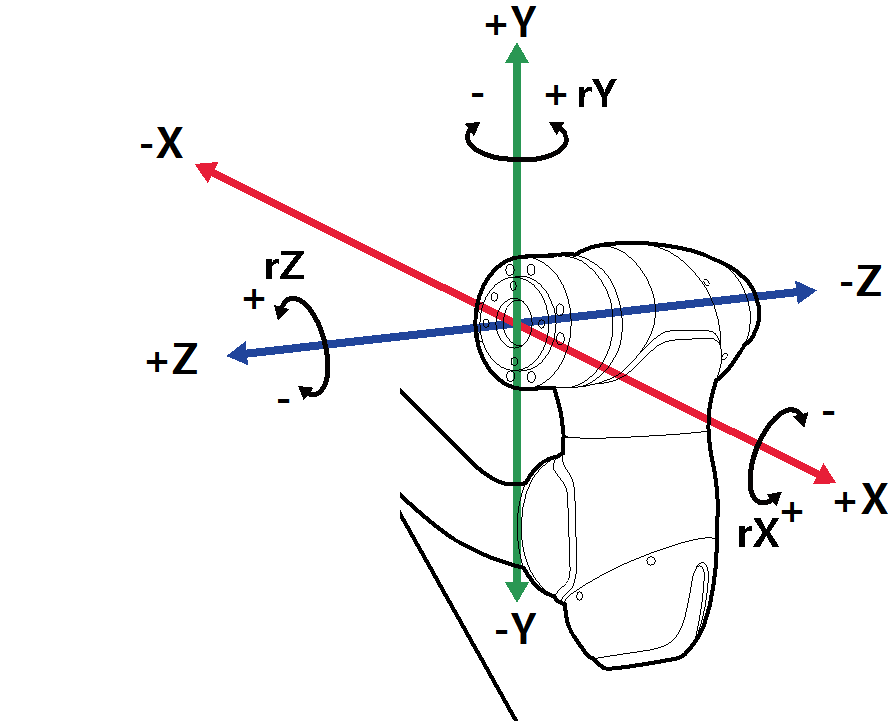
Chcete-li robota posunout podle jeho nástroje, postupujte podle následujících kroků:

  1. Na obrazovce Pojíždění vyberte kartu Úloha.

  2. Jako zobrazovací souřadnice vyberte Základnové nebo Světové a podle referenčního bodu souřadnic úlohy nastavte Nástrojové.
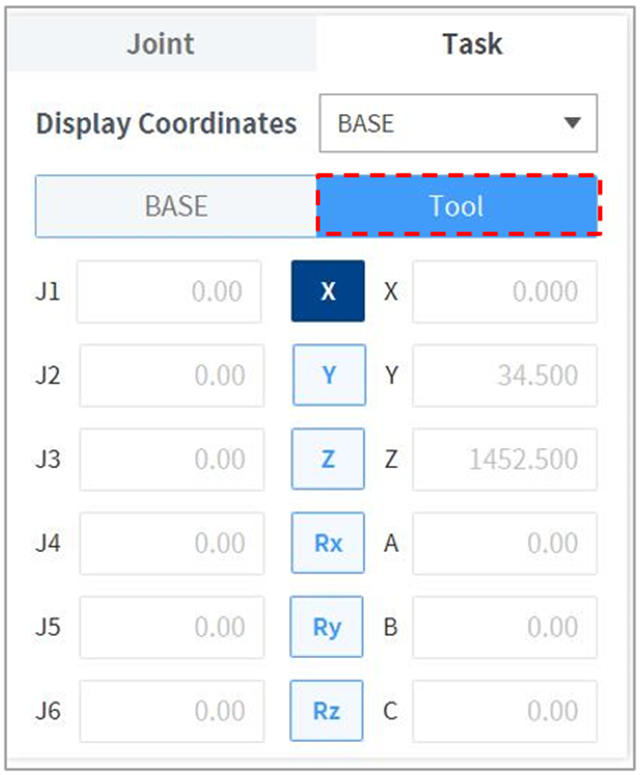
    image_EN.png
  3. Pro pohyb vyberte Nástrojové souřadnice.

  4. Stiskněte a podržte Směrové tlačítko( image2021-11-16_11-24-31.png , image2021-11-16_11-24-37.png )čímž provedete pohyb v odpovídající ose.
    image2021-11-16_11-24-55.png


Poznámka

  • Ve virtuálním režimu není použita bezpečnostní oblast.

  • Rx, Ry a Rz jsou prováděny podle TCP (poloha středu nástroje).