2.12.4 2.12.3 2.12.2 2.12.1 2.12 2.11.2 2.11.1 2.11.0.1 2.10.3 1. M/H Series 2. A Series 3. E Series 4. P Series Korean English Chinese Czech Dutch French German Hungarian Italian Japanese Polish Portuguese Spanish

Provedení podle světových souřadnic

Chcete-li robota posunout podle Světových souřadnic, postupujte podle následujících kroků:

  1. Na obrazovce Pojíždění vyberte kartu Úloha.

  2. Vyberte zobrazovací souřadnice, které se použijí jako Světové souřadnice a jako referenční bod souřadnic úlohy vyberte možnost Světové.
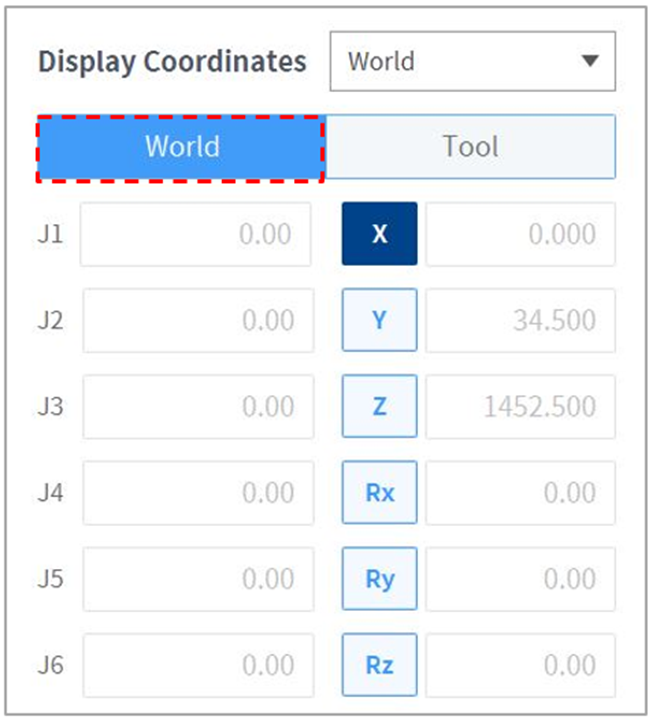
    image_EN.png

  3. Pro pohyb vyberte Světové souřadnice.

  4. Stiskněte a podržte Směrové tlačítko( image2021-11-16_11-23-4.png , image2021-11-16_11-23-9.png )čímž provedete pohyb v odpovídající ose.