2.12.4 2.12.3 2.12.2 2.12.1 2.12 2.11.2 2.11.1 2.11.0.1 2.10.3 1. M/H Series 2. A Series 3. E Series 4. P Series Korean English Chinese Czech Dutch French German Hungarian Italian Japanese Polish Portuguese Spanish

基于关节执行

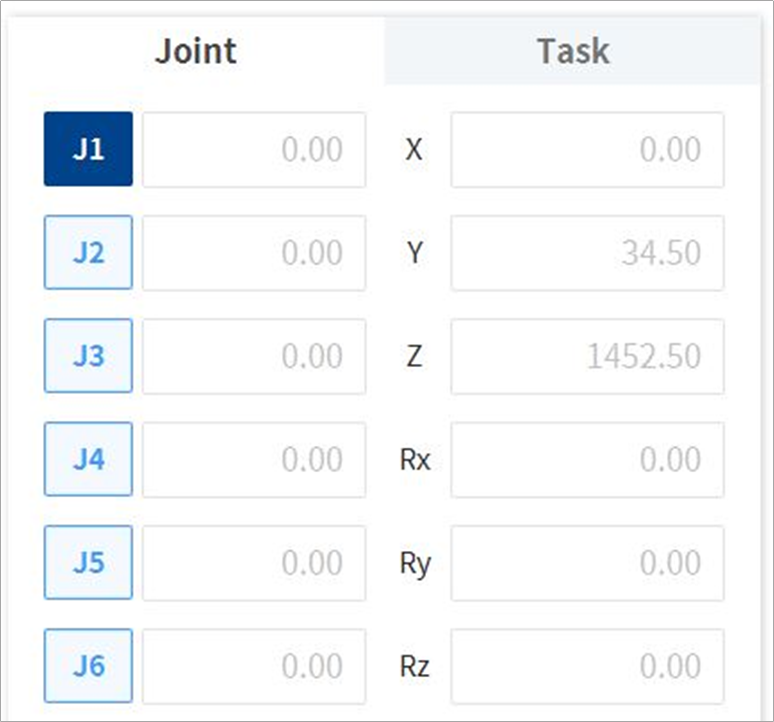
要基于机器人关节调整角度,请执行以下步骤:


  1. 在 Joint(关节)屏幕中选择 Joint(关节)选项卡。

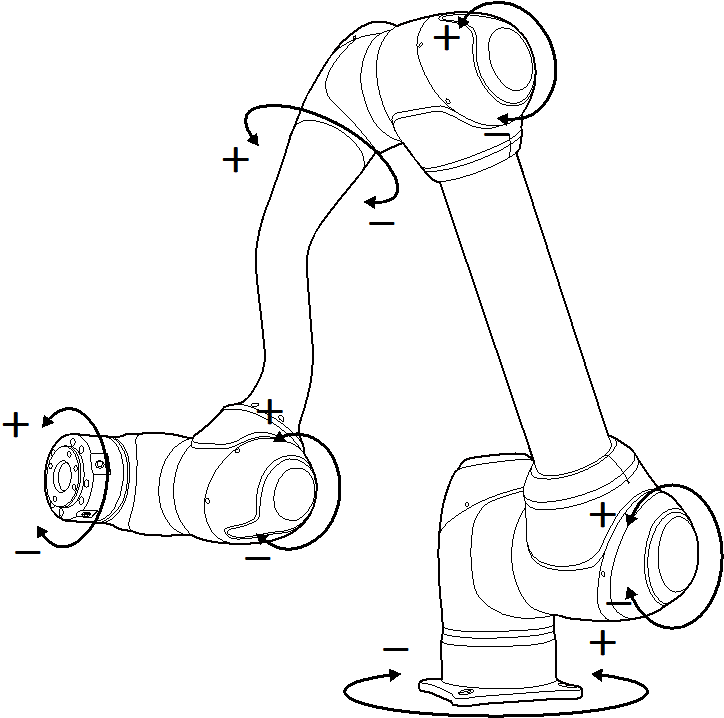
  2. 选择轴 (J1-J6) 以调整角度。

    image1_EN.png
  3. 按住 Direction(方向)按钮( image2021-11-16_11-19-12.png , image2021-11-16_11-19-24.png )以调整对应轴的角度。
    image2021-11-16_11-19-41.png


注

安全区域不适用于虚拟模式。