2.12.4 2.12.3 2.12.2 2.12.1 2.12 2.11.2 2.11.1 2.11.0.1 2.10.3 1. M/H Series 2. A Series 3. E Series 4. P Series Korean English Chinese Czech Dutch French German Hungarian Italian Japanese Polish Portuguese Spanish

防撞区设置

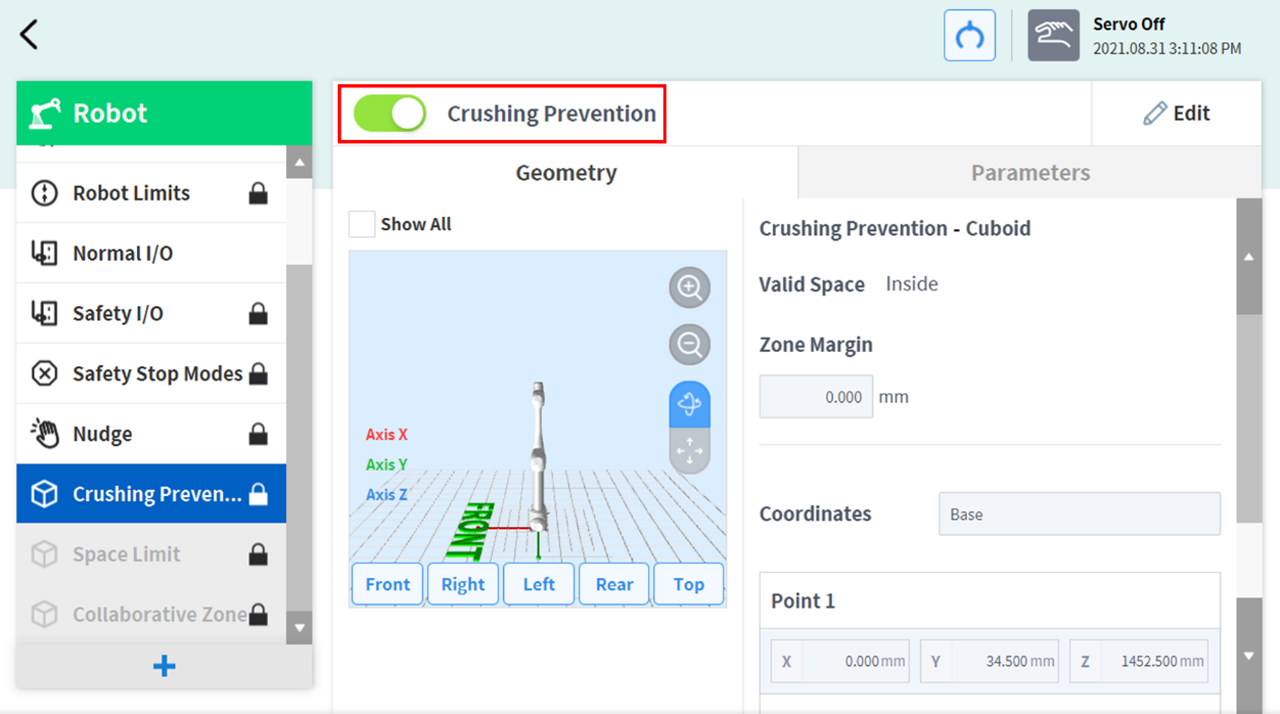
要设置防撞区域,请在机器人工作单元中点击   image2021-11-16_16-43-13.png  “添加”按钮,然后选择防撞区域 > 正立方体、圆柱体、多平面箱、球体或斜立方体。设置和启用过程中需提供安全密码。

  1. 在 Workcell Setting(工作单元设置)屏幕顶部的 Workcell Name(工作单元名称)字段中输入工作单元名称。

  2. 根据区域形状以及“几何图形”选项卡中的“有效空间”和“区域边距”设置位姿信息。

  3. 在参数选项卡下设置 TCP/机器人限制、安全停止模式,然后按草稿。

  4. 验证显示的所有参数与期望设置的参数相同,然后选中“确认草稿”并按“确认”

  5. 按下“激活切换”按钮以应用防撞区域。

image1_en.png

Scroll conditional content

Scroll conditional content

Scroll conditional content

Scroll conditional content

Scroll conditional content