2.12.4 2.12.3 2.12.2 2.12.1 2.12 2.11.2 2.11.1 2.11.0.1 2.10.3 1. M/H Series 2. A Series 3. E Series 4. P Series Korean English Chinese Czech Dutch French German Hungarian Italian Japanese Polish Portuguese Spanish

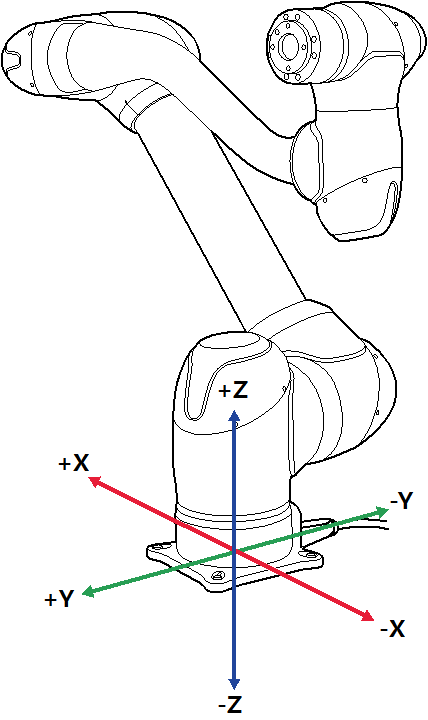
Esecuzione basata sulla base del robot

Per muovere il robot in base alla base del robot, procedere come segue:

  1. Selezionare la scheda Task nella schermata Jog (Movimento a impulsi).

  2. Selezionare le coordinate visualizzate da utilizzare come base e selezionare Base come punto di riferimento delle coordinate attività.
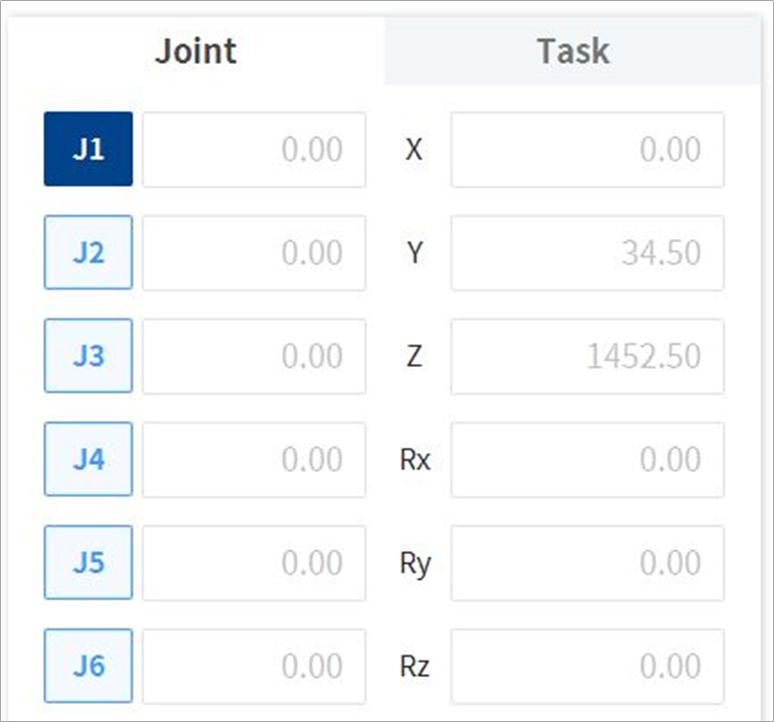
    image1_EN.png
  3. Selezionare le Coordinate Base per muovere.

  4. Premere senza rilasciare il pulsante Direzione ( image2021-11-16_11-21-21.png , image2021-11-16_11-21-27.png ) per spostare l'asse corrispondente.
    image2021-11-16_11-21-49.png


Nota

Le aree di sicurezza non vengono applicate in modalità virtuale.